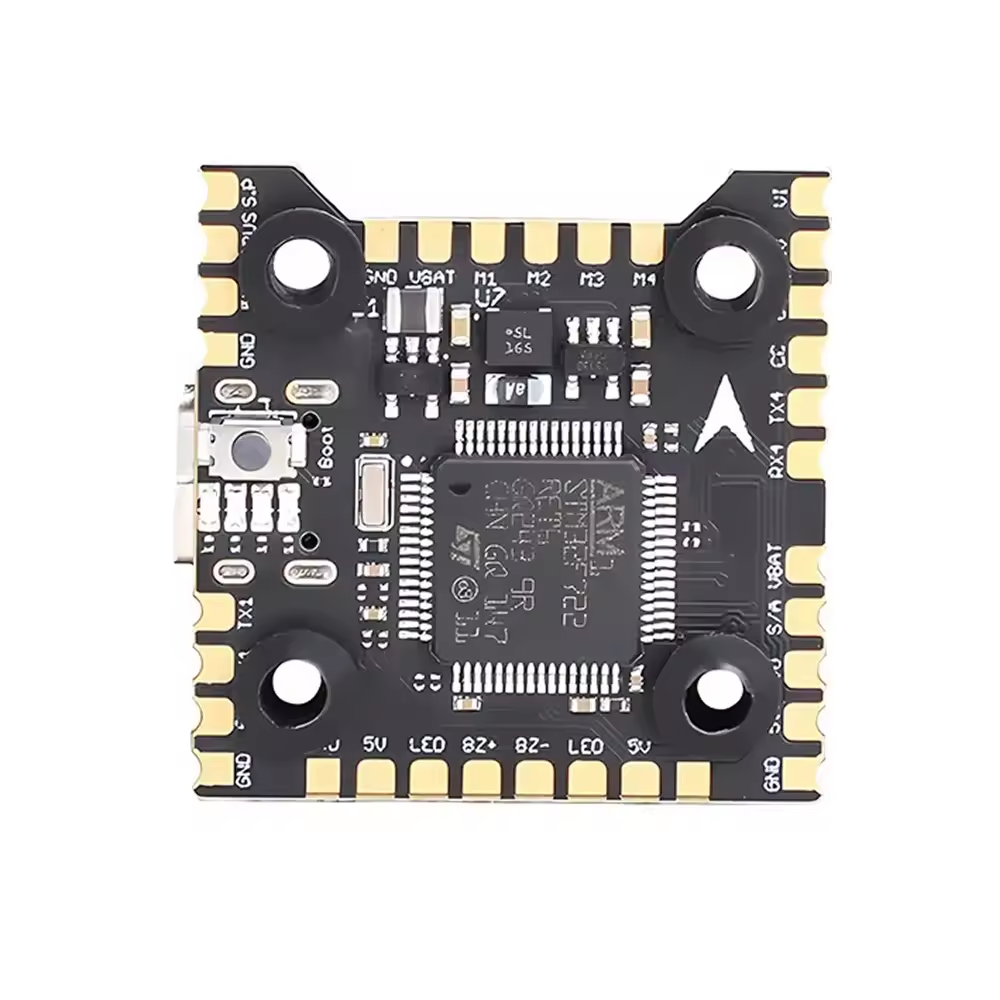
Kaufberatung: T‑Motor Mini Racer F7 Flugcontroller
MEPSKING Berufspilotenbewertung
Nach Prüfung des bereitgestellten 5‑Zoll‑Renn‑Baus, des Flugberichts sowie der Ergebnisse der Gate‑Session hält das professionelle Pilotenteam von MEPSKING den T‑Motor Mini Racer F7 vor allem für leichte analoge Renn‑Quads geeignet und weniger für ausstattungsintensive Cinematic‑Konfigurationen.
Der getestete Bausatz bestand aus einem Five33 Switchback Pro Light‑Rahmen, einem T‑Motor‑Renn‑Stack, Hype Train Vanover V2‑Motoren, einer Foxeer 533 Predator V5‑Analogkamera, einem CNHL SpeedyPizza‑1200‑mAh‑Akku sowie HQProp R35‑Propellern. Bei wiederholten Runden mit einem Kamerawinkel von etwa 50 Grad gab der Pilot an, sich wohler und besser im Griff zu fühlen als bei seinem vorherigen Renn‑Bausatz. Während der gesamten Session wurden weder ein steuerungsrelevanter Reset noch Kontrollverluste oder Konfigurationsfehler verzeichnet.
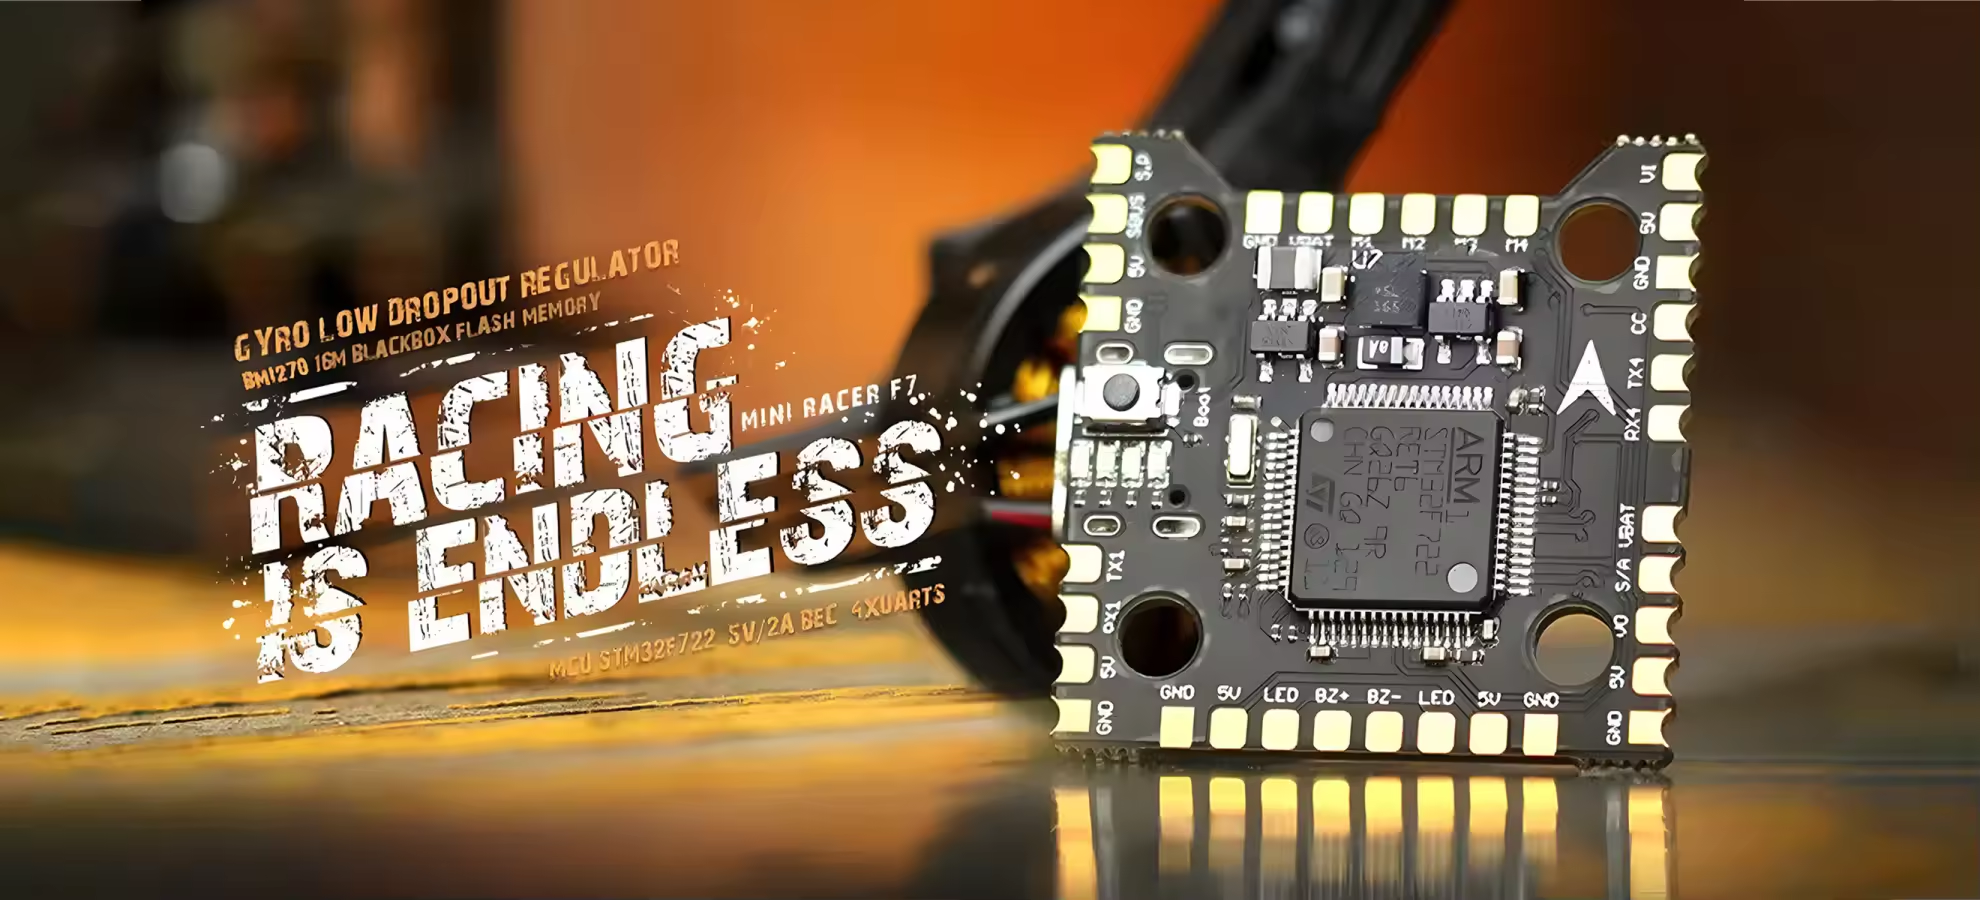
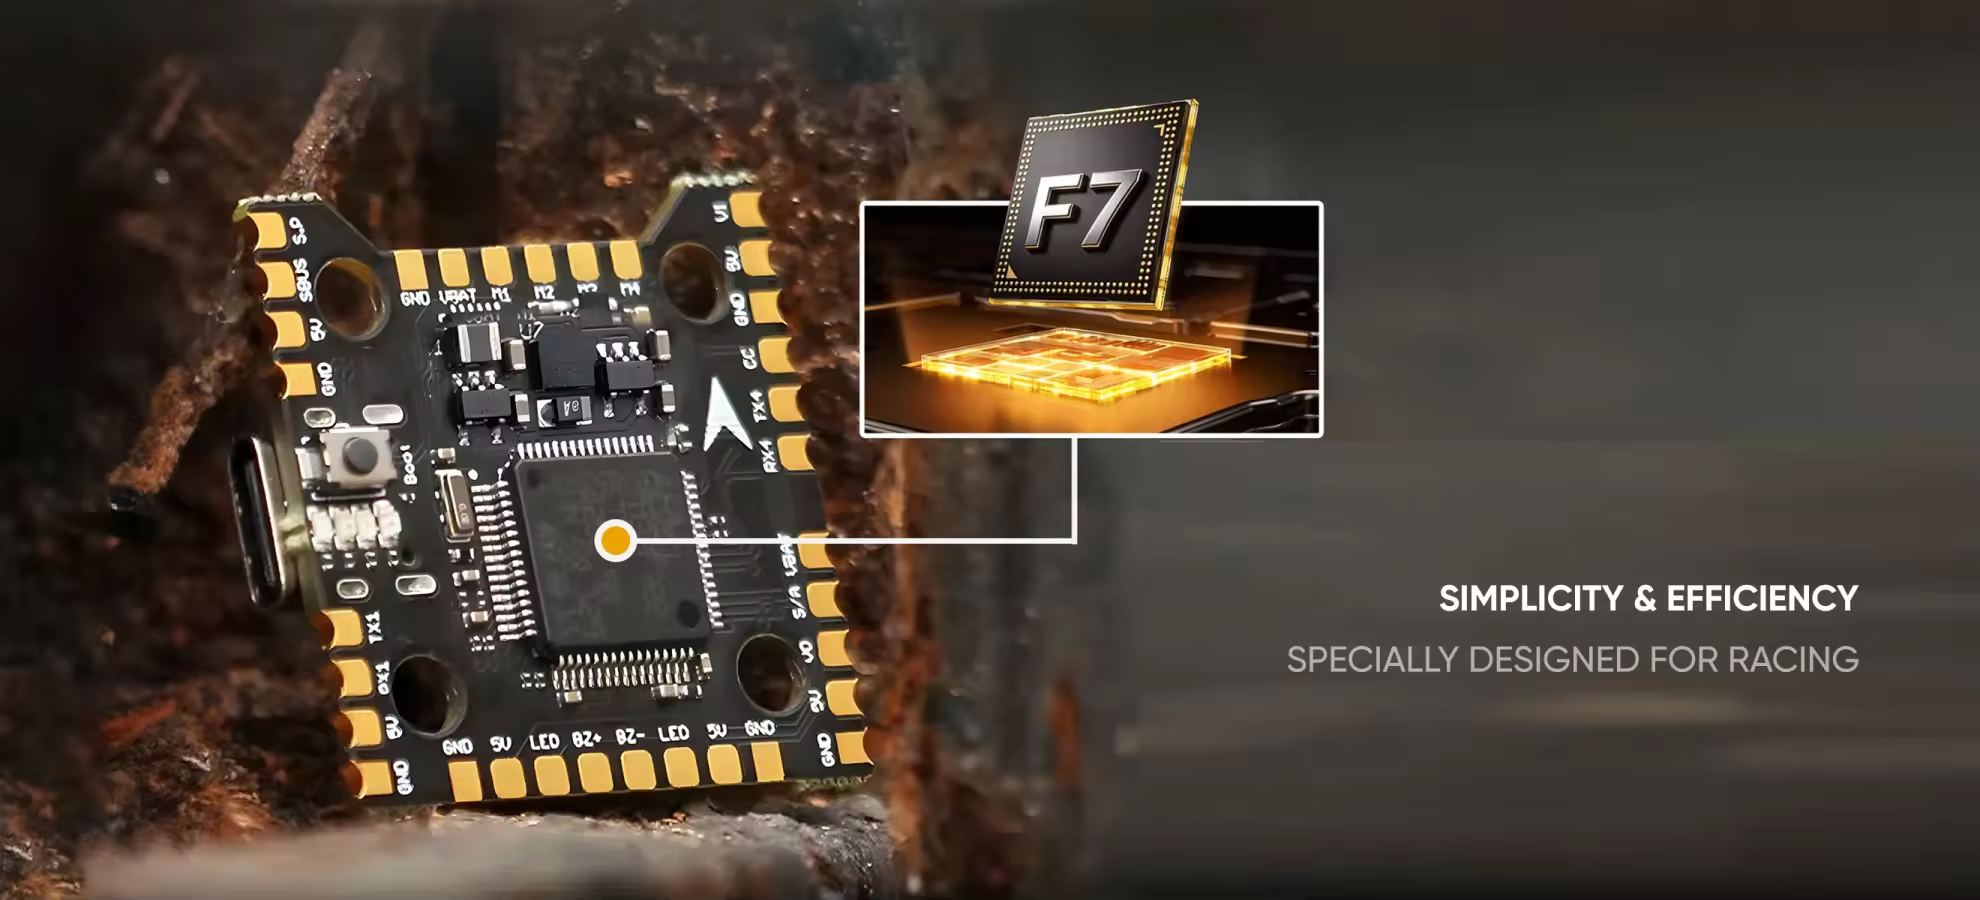
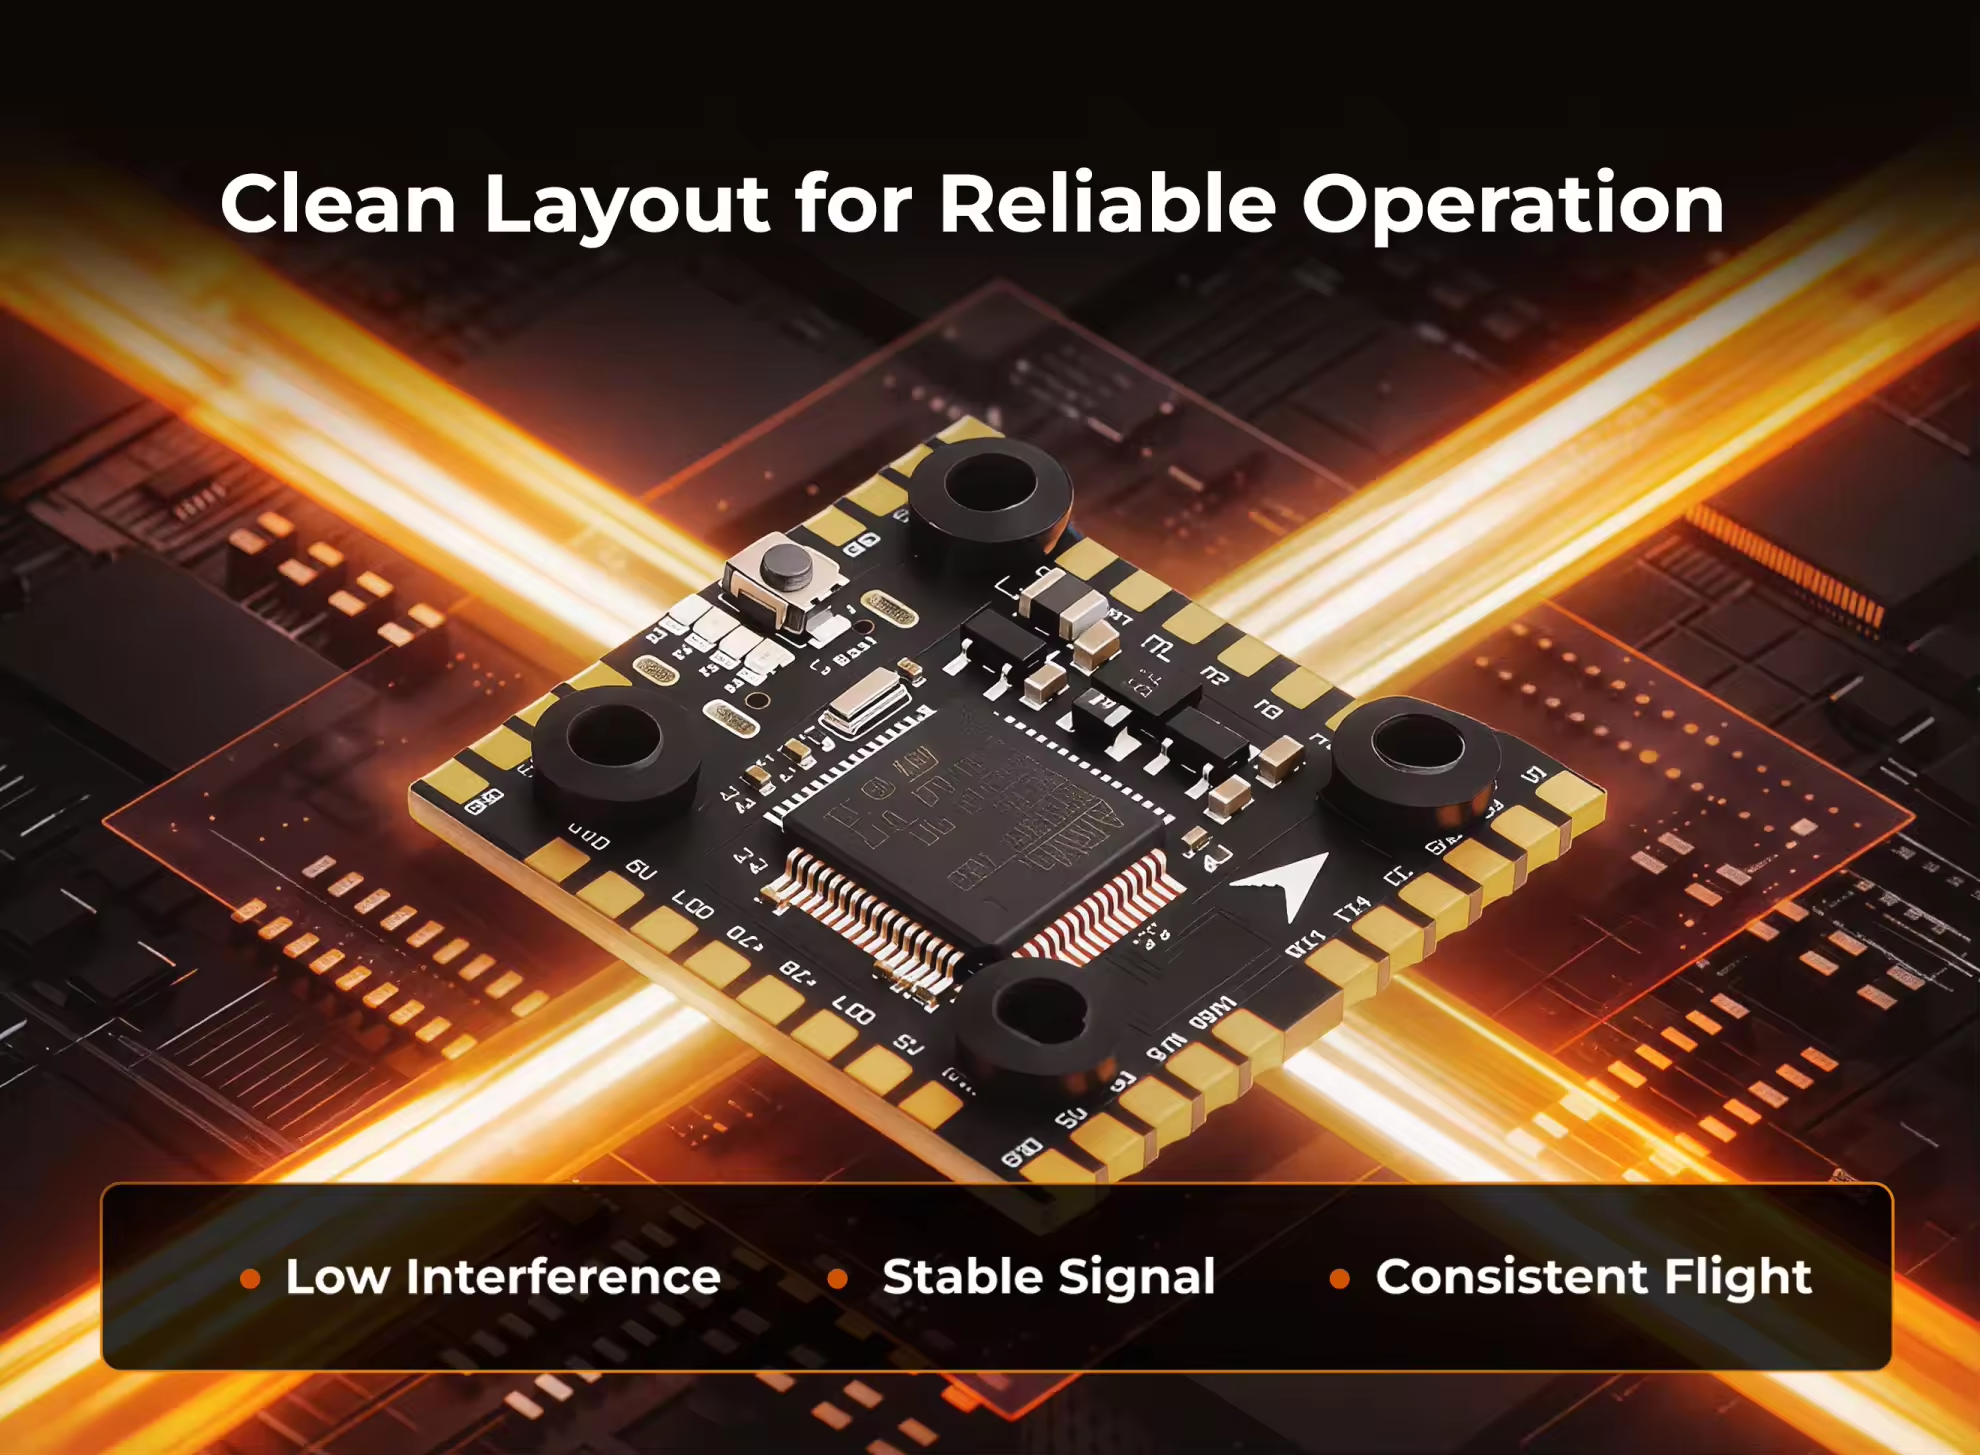
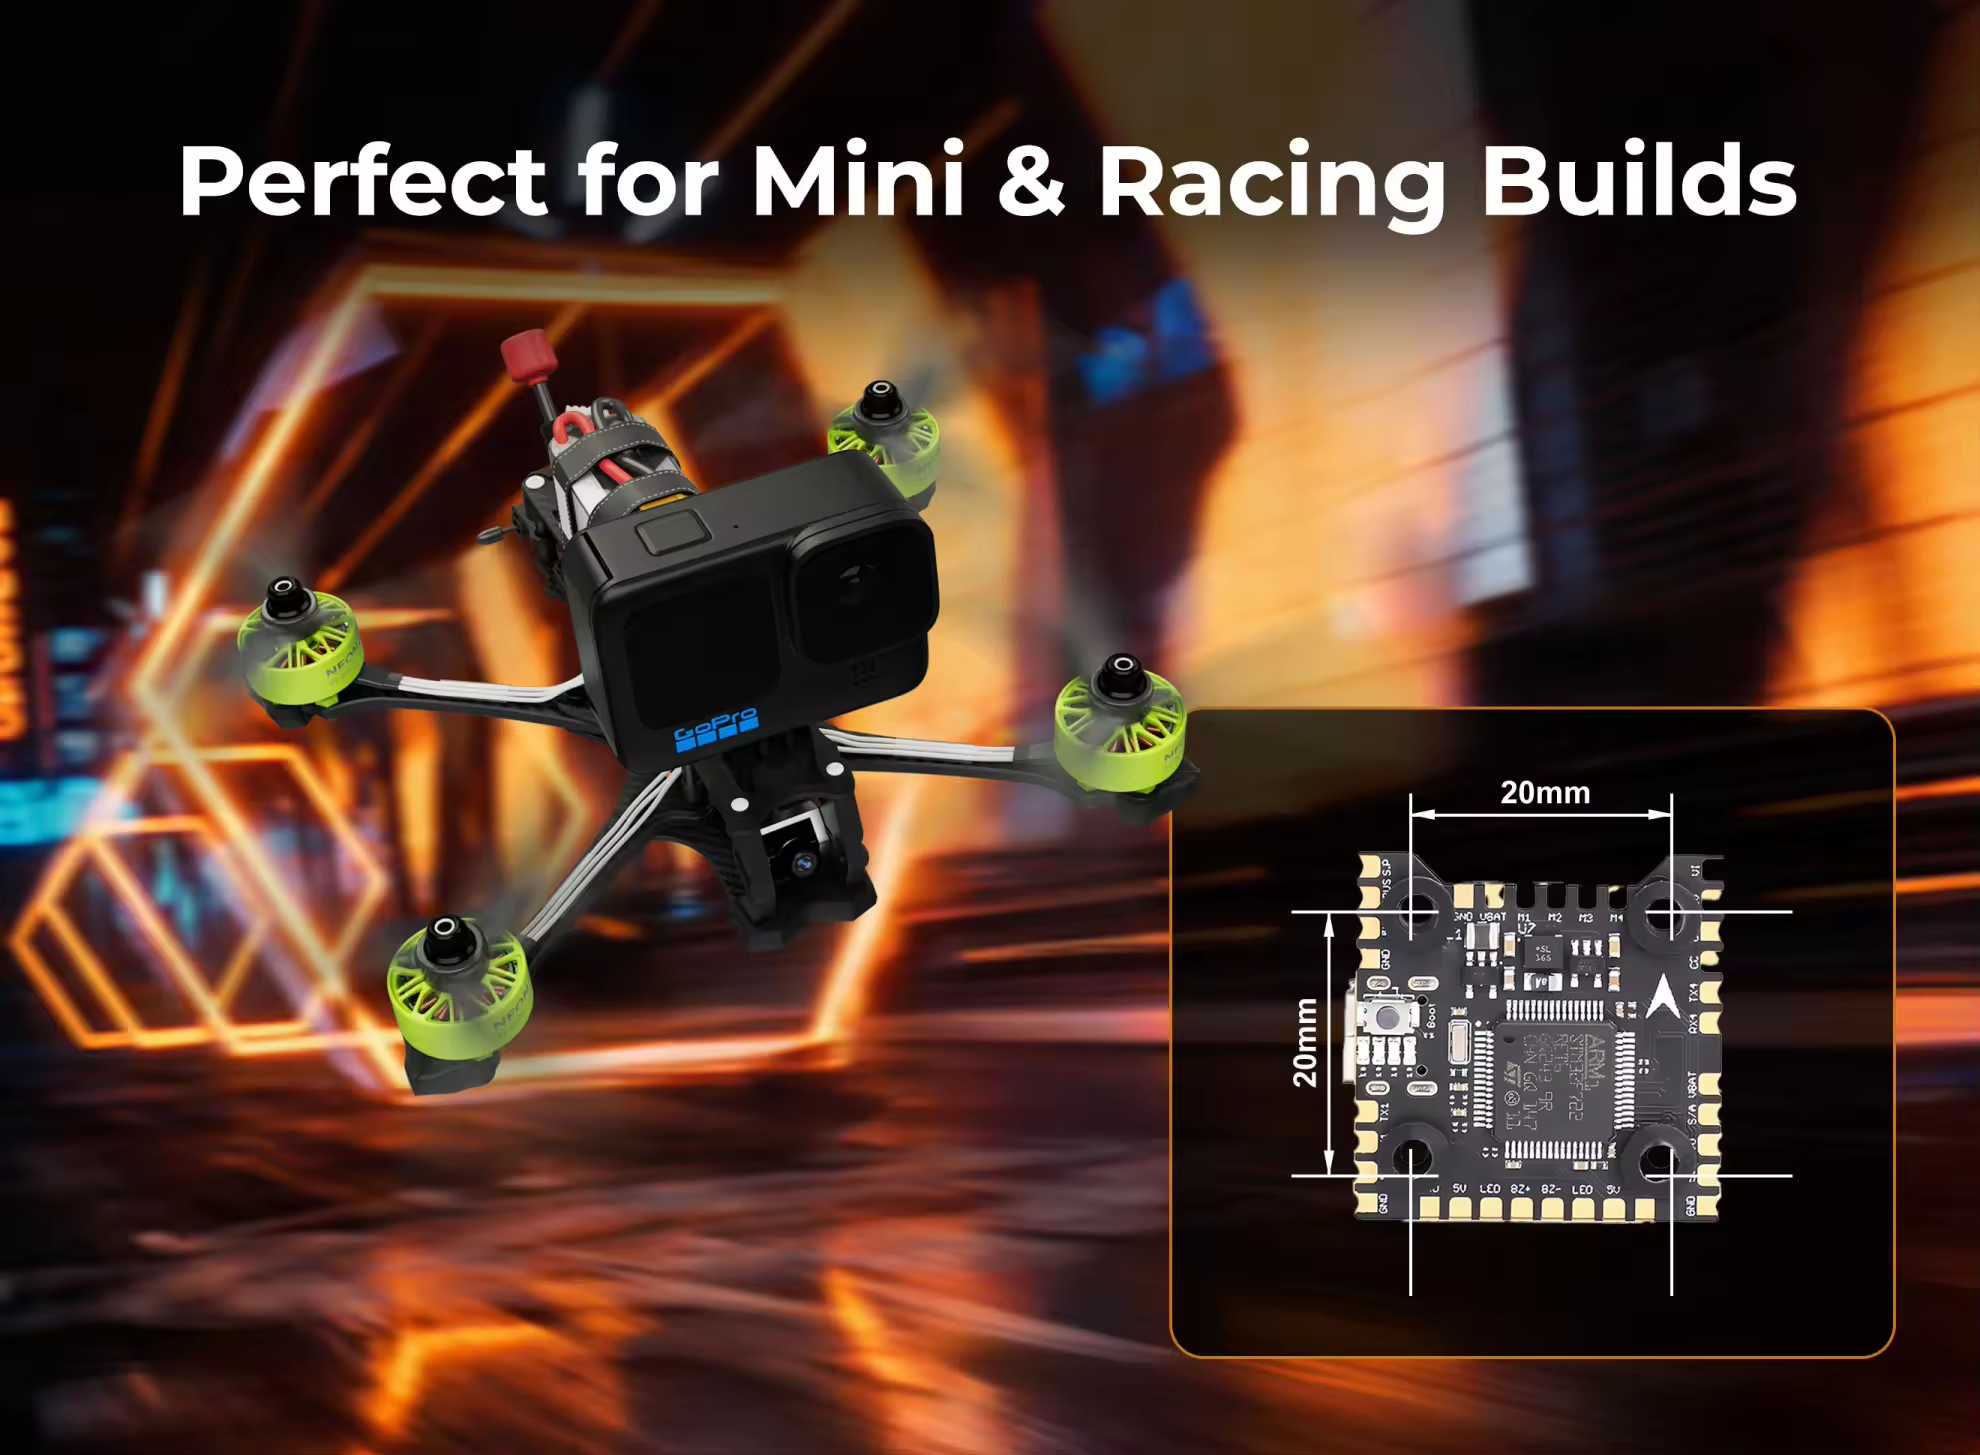
Aus professioneller Sicht liegen die wesentlichen Vorteile in der leichten Bauweise im 20 × 20 mm‑Formfaktor, der reaktionsschnellen F722‑Verarbeitung sowie dem 16 MB großen Blackbox‑Speicher für die Nachflug‑Optimierung. Allerdings umfasst das bereitgestellte Material weder Blackbox‑Logs, noch Gyro‑Rauschmessungen oder einen A/B‑Vergleich mit einer anderen Flugsteuerung. MEPSKING wertet dies daher als erfolgreiche Validierung des realen Zusammenbaus, nicht als Nachweis dafür, dass allein die Flugsteuerung das verbesserte Fluggefühl erzeugt hat.
MEPSKING-Urteil: Wählen Sie den Mini Racer F7 für einen kompakten 5‑Zoll‑Renn‑Bausatz in Analog‑Technik, wenn geringes Gewicht, eine schlanke 20 × 20 mm Bauhöhe und vier UARTs Ihren Anforderungen entsprechen. Entscheiden Sie sich für ein anderes Fußballclub Wenn Plug‑and‑Play‑DJI‑Stromversorgung, ein 9-V-/10-V-BEC oder zusätzliche UARTs Priorität haben.
Wer sollte den Mini Racer F7 kaufen?
Wählen Sie den Mini Racer F7, wenn Sie einen kompakten analogen Renn‑Quad bauen, Ihr Rahmen ein 20 × 20 mm Stack verwendet, vier UARTs ausreichen und Sie keinen dedizierten, geregelteten 9‑V‑ oder 10‑V‑Ausgang für einen digitalen Videotransmitter benötigen.
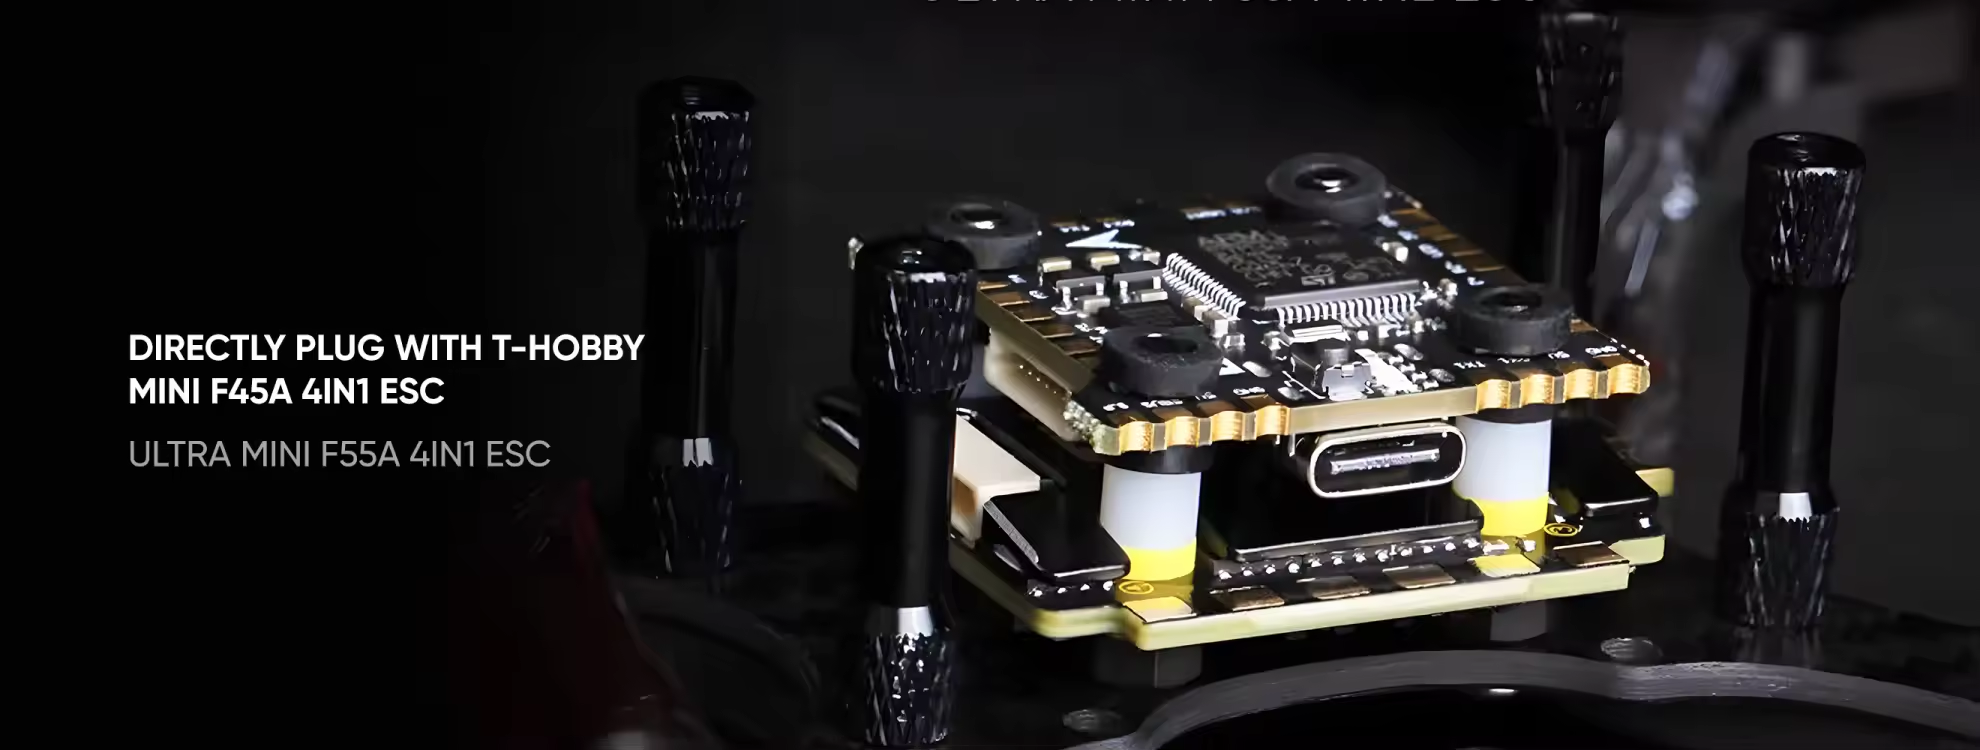
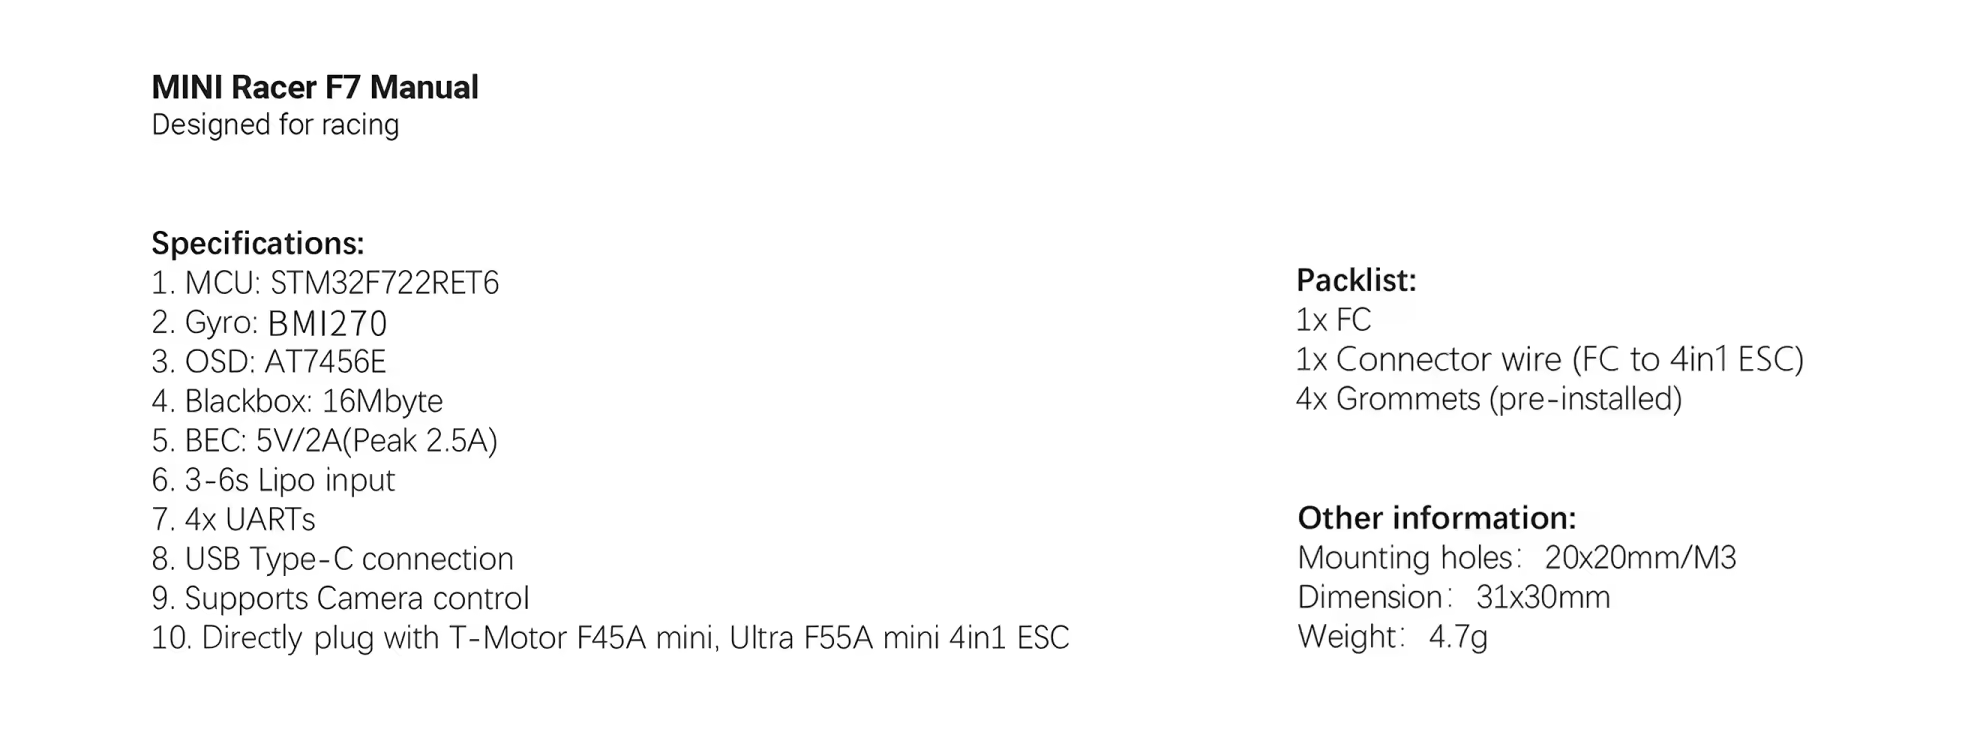
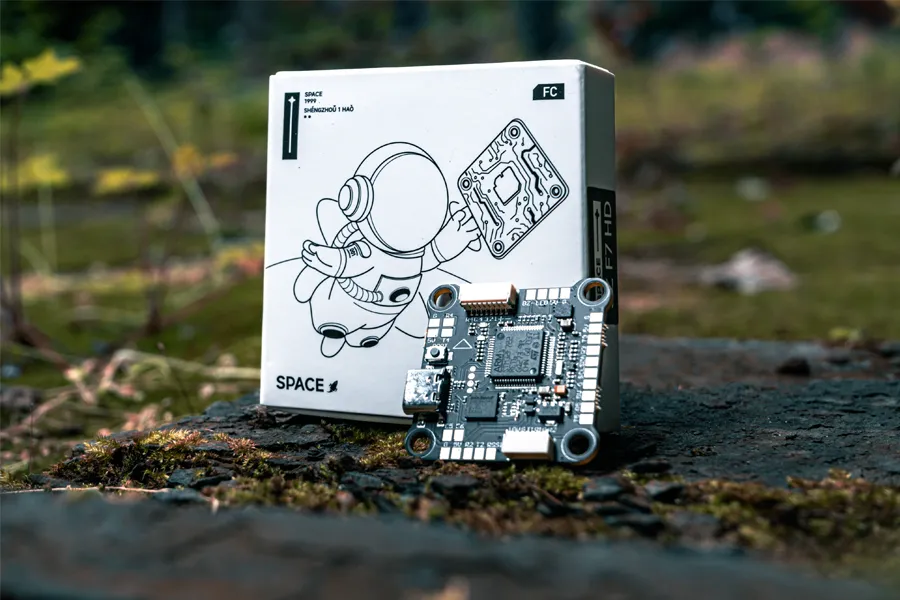
Es ist eine überzeugende Wahl, wenn Sie einen F722‑Controller, ein analoges Betaflight‑OSD, 16 MB Blackbox‑Logging, USB‑C‑Anschluss und eine direkte Kabelverbindung zu einem kompatiblen T‑Motor Mini F45A ESC wünschen.
Es ist nicht die beste Wahl, wenn Ihre Hauptanforderung eine Plug‑and‑Play‑Installation von DJI O3/O4, mehrere stromhungrige Zubehörteile, mehr als vier UARTs oder ein vollwertiger 30,5 × 30,5 mm großer Stack mit größeren Lötflächen sind.
Mini Racer F7 im Vergleich zu ähnlichen MEPSKING Flugreglern
| Flugsteuerungseinheit | Montage und Kern | Video- und Leistungsmerkmale | Wählen Sie es, wenn |
|---|
| T-Motor Mini Racer F7 | 20×20 mm, F722, aktuelle Version gemäß BMI270 gelistet | Analoges OSD, 5-V/2-A-BEC, vier UARTs | Bau eines leichten 5-Zoll-Analog-Renn-Quadcopters |
| MEPS SZ Mini F7 | 20×20 mm, F722 | Analoger Support sowie eine 6-polige HD-Digital-VTX‑Verbindung | Aufbau eines kompakten digitalen Vierkanalgeräts und Priorisierung einer vereinfachten HD-Verkabelung |
| T-Hobby Mini F7 MPU6000 | 20×20 mm, F722, MPU6000 | 5-V-/10-V-Dual-BEC, OSD und integrierter PIT-Schalter | Ich möchte eine hochwertige Kompakt-FC‑Kamera für sowohl analoge als auch digitale Systeme. |
| MEPS SZ F7 Analog | 30,5 × 30,5 mm, F722 | Analoges OSD, VTX-Schalter und 16 MB Blackbox | Ihr 5–6-Zoll-Gehäuse bietet Platz für einen vollwertigen Bauteilstapel und erleichtert das Löten. |
Analoges oder digitales FPV: Welche Flugsteuerung sollten Sie wählen?
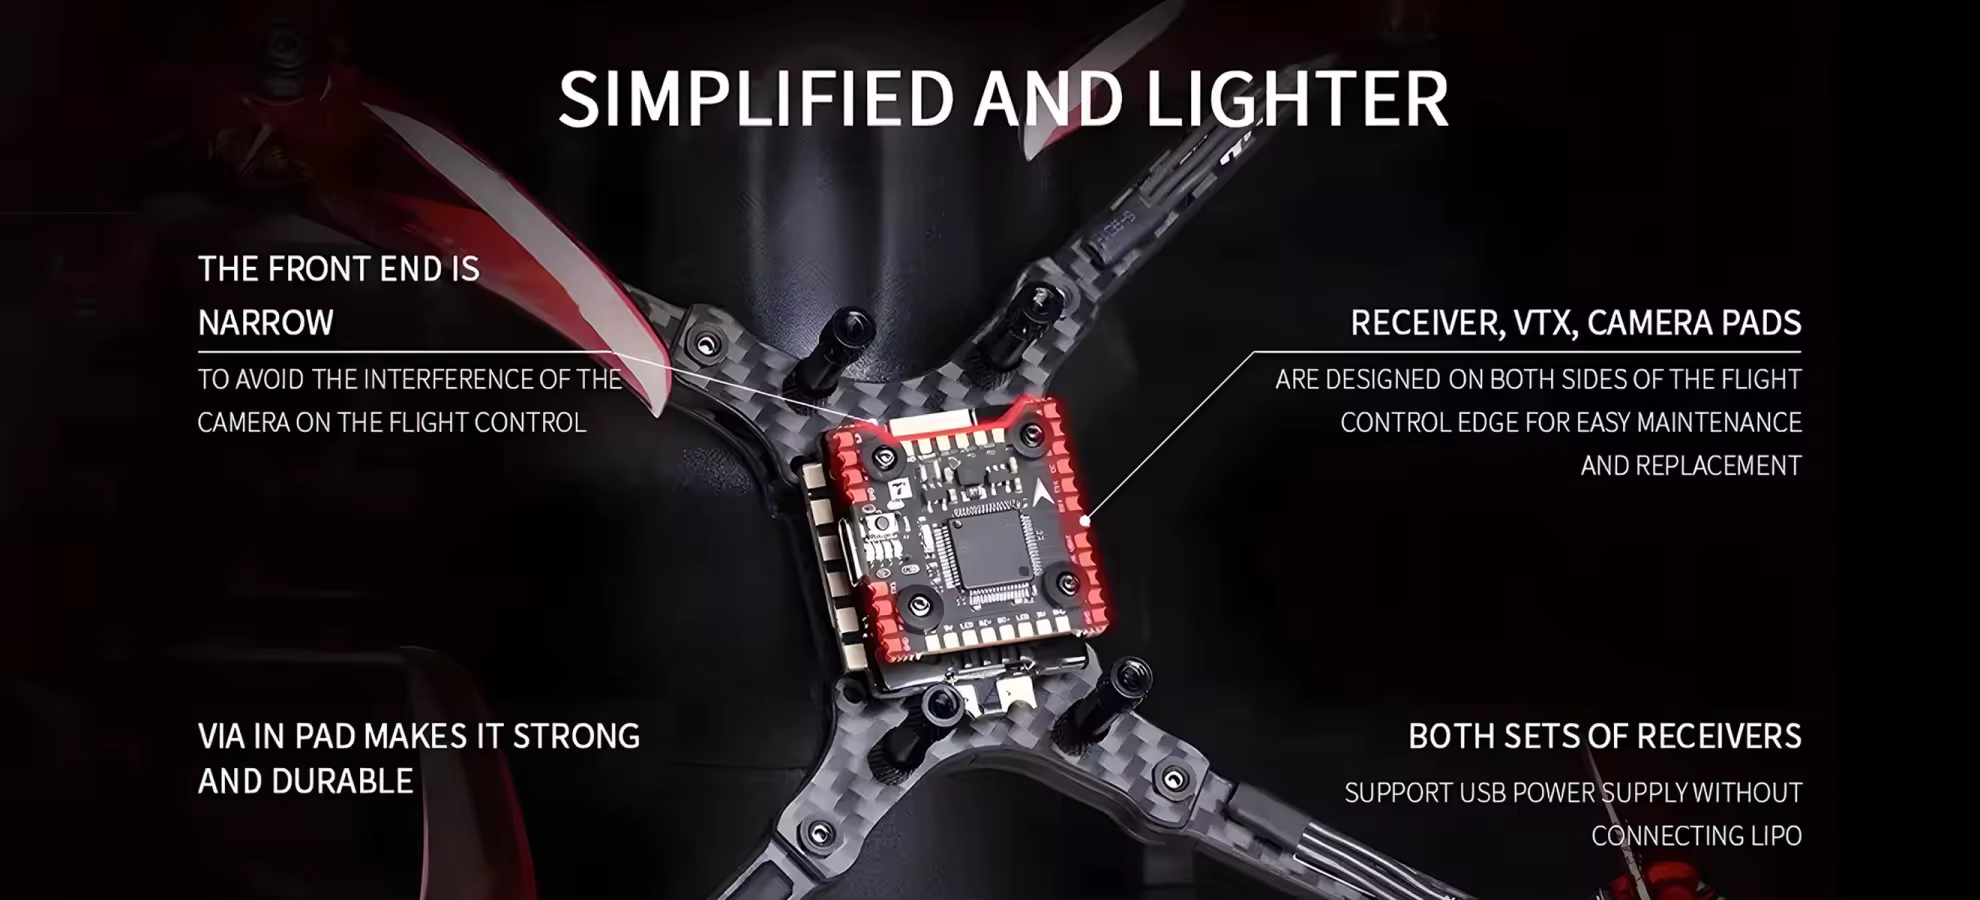
Der Mini Racer F7 entfaltet seine Stärke vor allem als analoger Racing-Flugcontroller. Sein AT7456E‑Chip kann Betaflight‑Daten – darunter Akkuspannung, Timer, RSSI, Verbindungsqualität und Warnmeldungen – über einen analogen Videostream anzeigen.
Das Board stellt lediglich ein zertifiziertes 5-V/2-A-BEC bereit; daher sollte es nicht als dedizierte Plug‑and‑Play‑Steuerung von DJI beworben werden. Ein digitaler VTX kann über eine UART-Schnittstelle mit der Flugsteuerung kommunizieren, muss jedoch die erforderliche Spannung über einen geeigneten, stabilisierten Ausgang oder eine zugelassene direkte Akkuanbindung erhalten.
Für ein kompaktes 20 × 20 mm großes FC mit einem dedizierten HD-Anschluss wählen Sie das MEPS SZ Mini F7. Wenn Ihr Gehäuse 30,5 × 30,5 mm unterstützt und Sie einen Ausgang von 10 V/2 A mit einem sechspoligen DJI‑Stecker wünschen, wählen Sie das MEPS SZ F7 HD.
ESC-Kompatibilitäts- und Installationshinweise
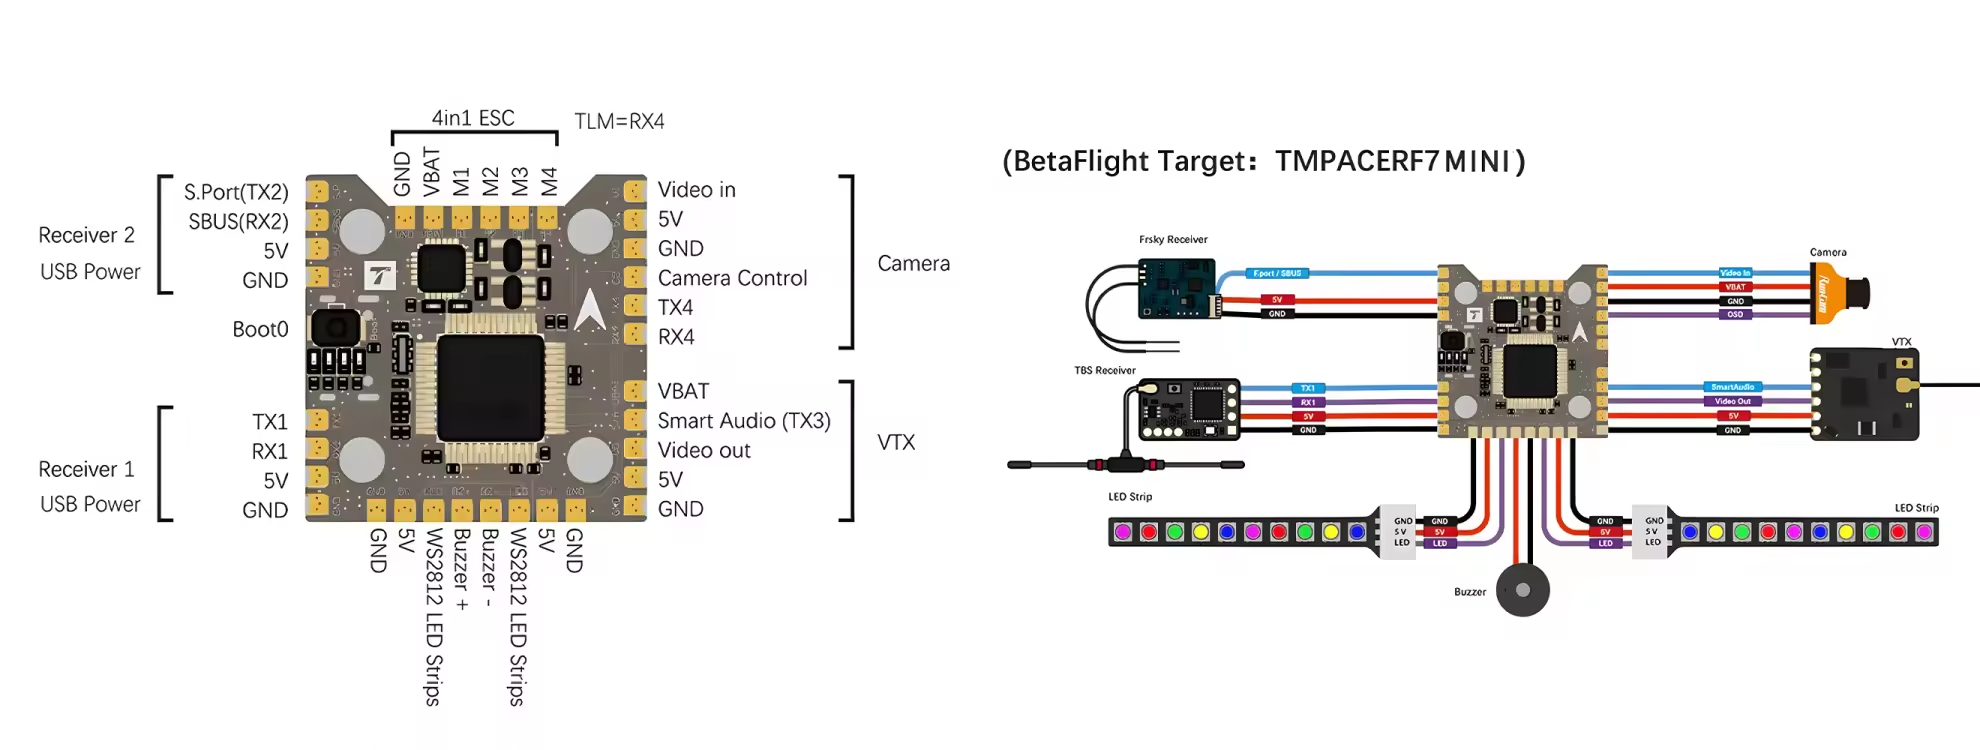
Der Mini Racer F7 kann mithilfe des mitgelieferten FC‑zu‑ESC‑Kabels direkt mit dem kompatiblen T‑Motor Mini F45A ESC verbunden werden. Ein übereinstimmendes Befestigungsmuster von 20 × 20 mm garantiert jedoch nicht automatisch die elektrische Kompatibilität mit jedem Drittanbieter-ESC.
1. Vergleichen Sie die Positionen von VBAT, Masse, Motorsignal, Strom und Telemetrie auf beiden Pinbelegungsdiagrammen.
2. Gehen Sie nicht davon aus, dass Steckverbinder mit derselben Anzahl von Pins die gleiche Kabelbelegung aufweisen.
3. Bestätigen Sie das 20 × 20 mm große M3-Befestigungsmuster und die Stapelhöhe, bevor Sie löten.
4. Entfernen Sie während der Betaflight‑Einrichtung und beim Testen der Motorrichtung alle Propeller.
fünf. Sichern Sie die Werkseinstellungen, bevor Sie die neue Firmware flashen, und verwenden Sie das für die jeweilige Board‑Revision angegebene Zielgerät.
Für andere Marken-ESCs wie den Flywoo GOKU G45M 45A, Überprüfen Sie die vollständige Pinbelegung des Steckverbinders, oder verdrahten Sie die erforderlichen Signale manuell, bevor Sie das Gerät einschalten.
Empfohlene Betaflight-Konfiguration für die BMI270‑Version
Für die BMI270‑Version empfiehlt sich als sinnvoller Ausgangspunkt eine 3,2‑kHz‑PID‑Schleife und DShot300. Aktivieren Sie bidirektionales DShot und die RPM‑Filterung erst, nachdem Sie sich davon überzeugt haben, dass das angeschlossene ESC die Telemetrie korrekt unterstützt. Erzwingen Sie keine 8‑kHz‑Schleife, nur weil der Flugcontroller einen F7‑Prozessor verwendet.
Diese Einstellungen stellen eine sichere Ausgangskonfiguration dar und sind keine universelle Renn‑Tuning‑Voreinstellung. Die endgültige Filterung, die PID‑Werte sowie die Begrenzungen des Motoroutputs sollten durch Motor‑Temperaturüberwachungen und, soweit möglich, anhand von Blackbox‑Logs des fertig konfigurierten Quads validiert werden.
Mehr durchstöbern FPV-Flugsteuerungen Vergleichen Sie vor Abschluss Ihrer Konfiguration die Montageabmessungen, die BEC-Ausgangsleistung, die Unterstützung von Videosystemen sowie die verfügbaren UARTs.
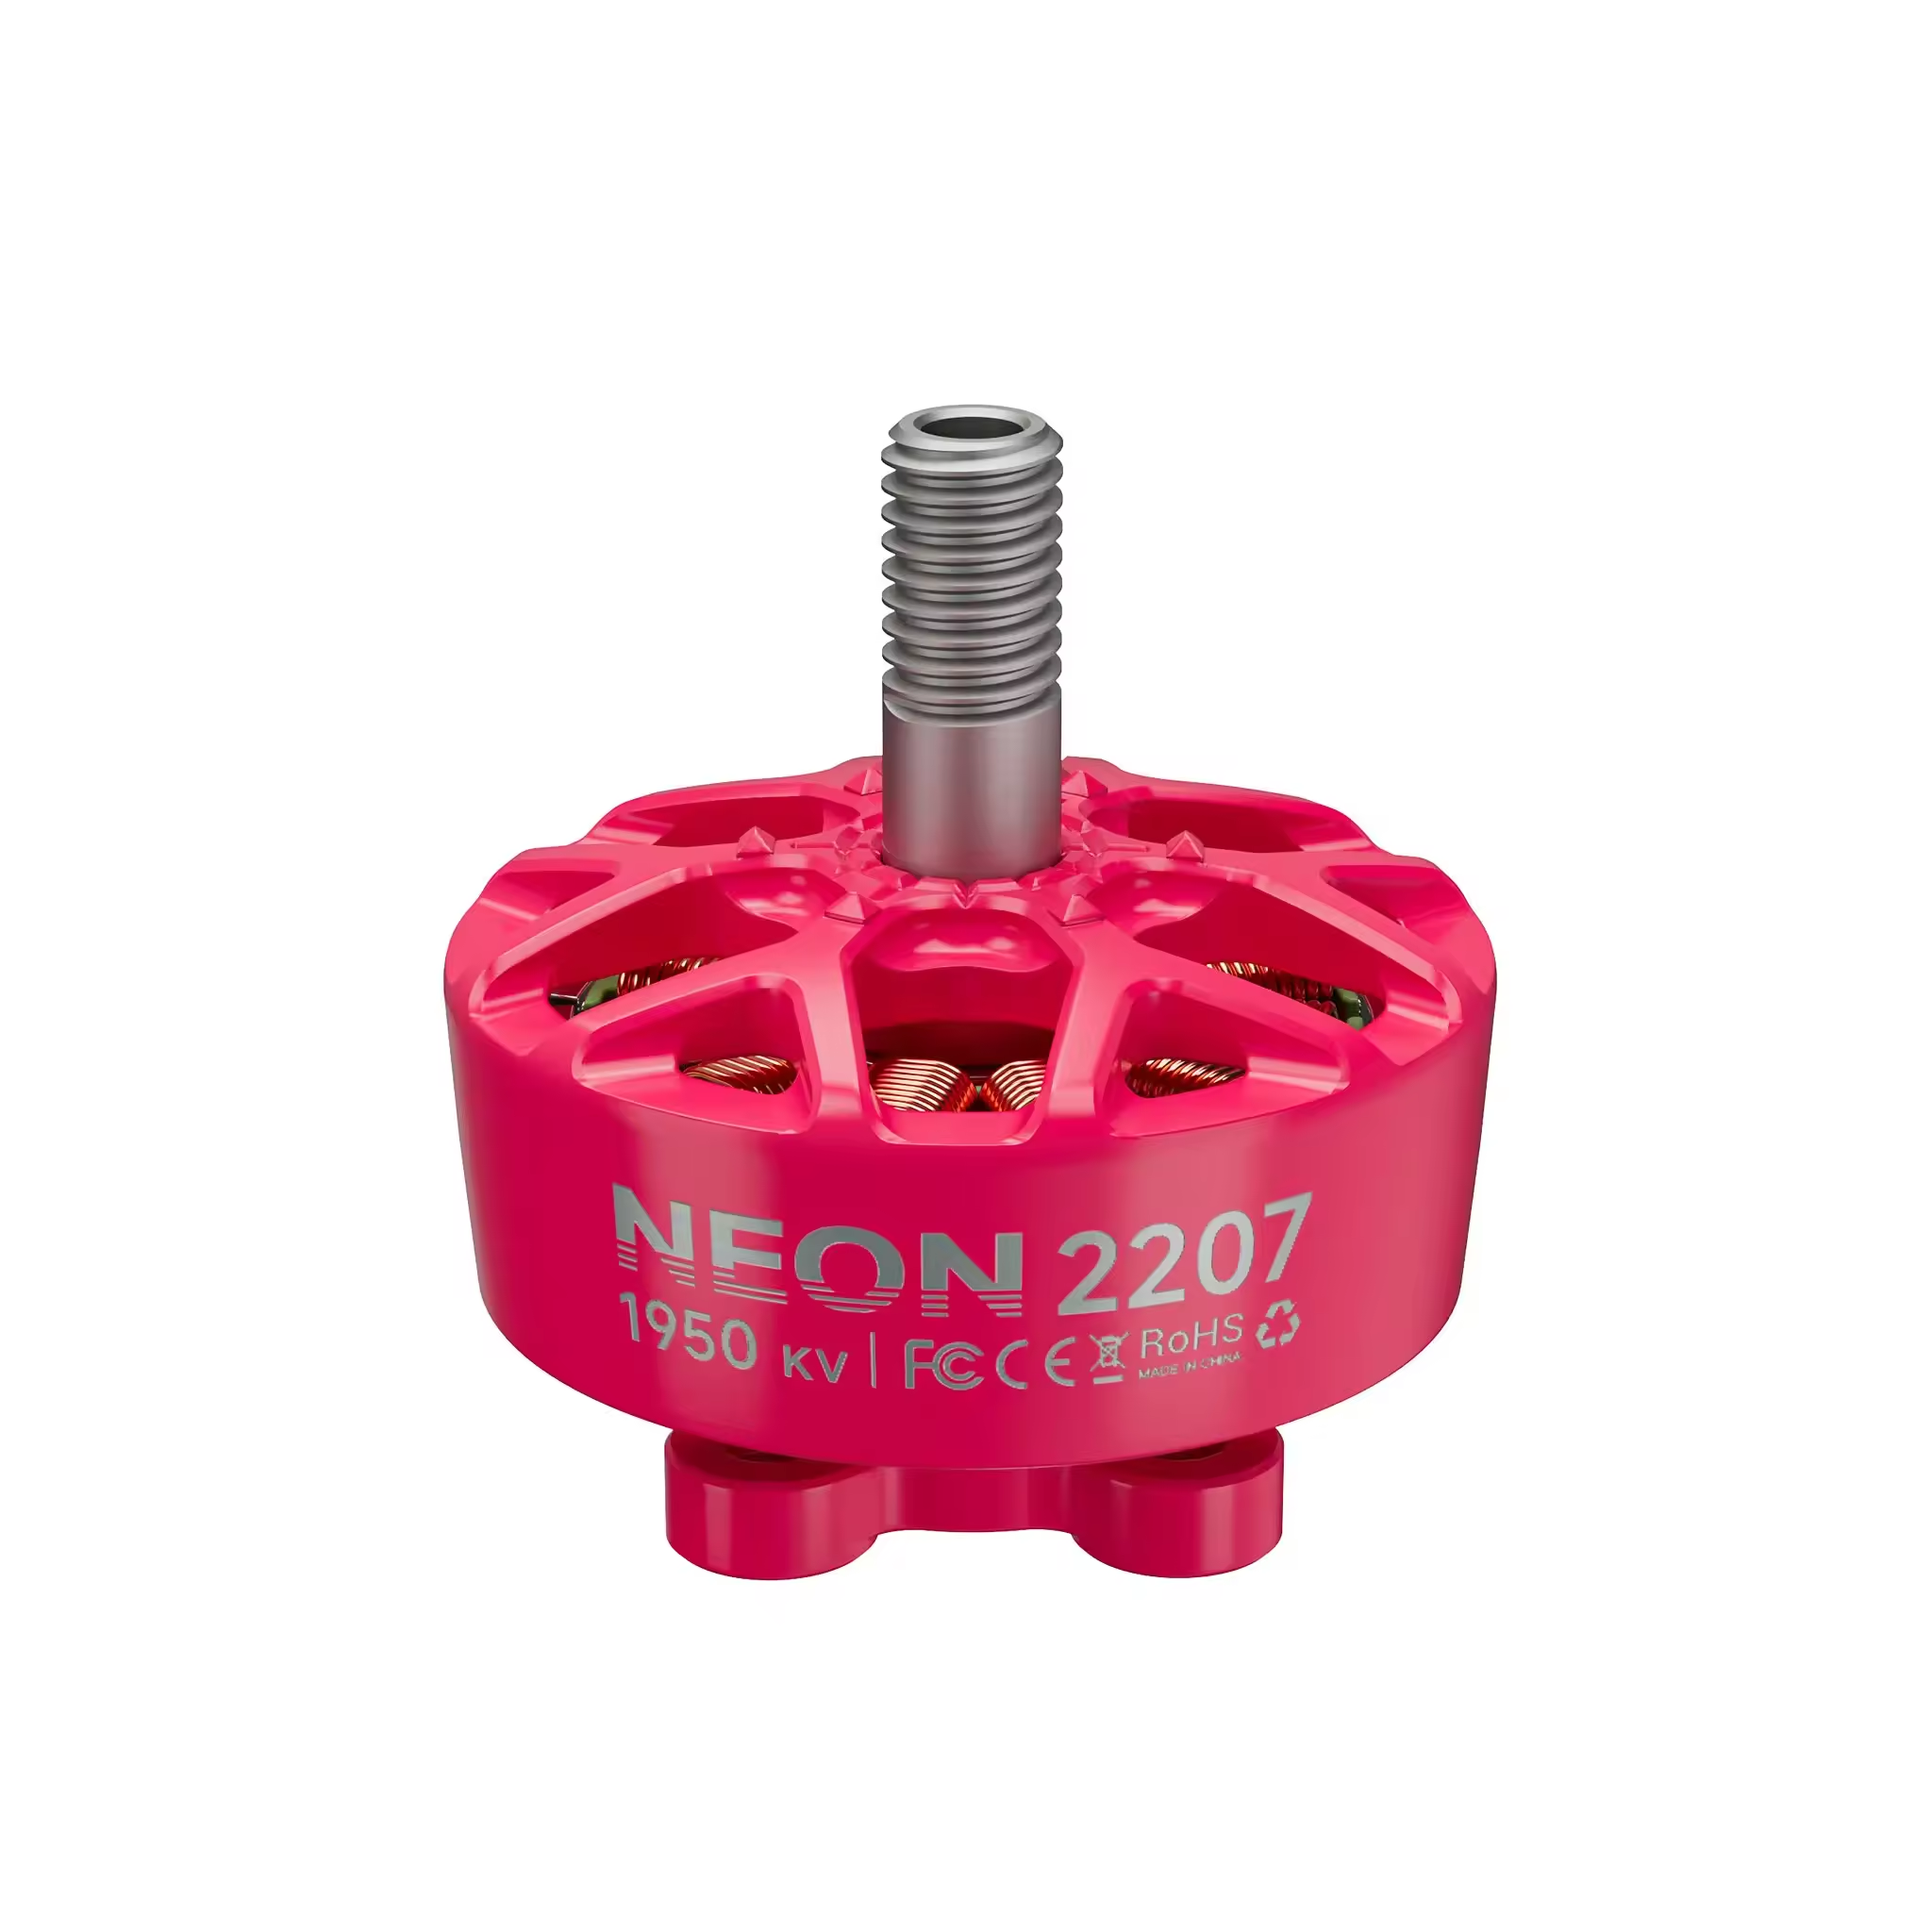
 MEPS NEON 2306 Quad-Motor für 5‑Zoll-Freestyle-FPV-Drohne, 1950 KV / 2050 KV / 2550 KV1950KV / Fluorescent pink$9.41 Speichern $0.50
 Flywoo GOKU G45M 45A ESC 2‑6S AM32 32-Bit 128K 4-in-1 ESC – 20×20GOKU G45M 45A ESC$47.21 Speichern $2.48





 Verifiziert