1930916438528077825
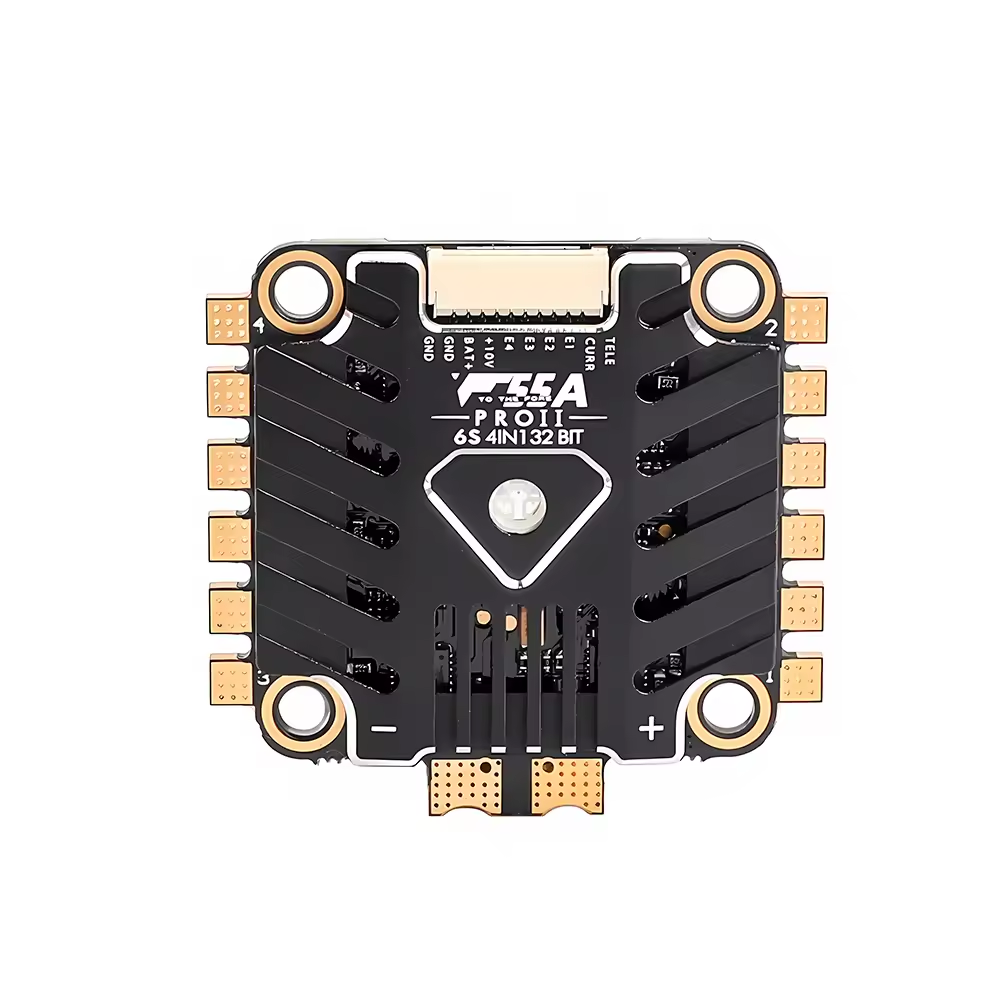
(Nur EU‑Lager) T‑HOBBY F55A ProII 55 A 3‑6 S AM32 4‑in‑1 ESC mit BEC für FPV‑Drohnen
Über den T-Hobby F55A ProII AM32 4-in-1 ESC mit BEC:
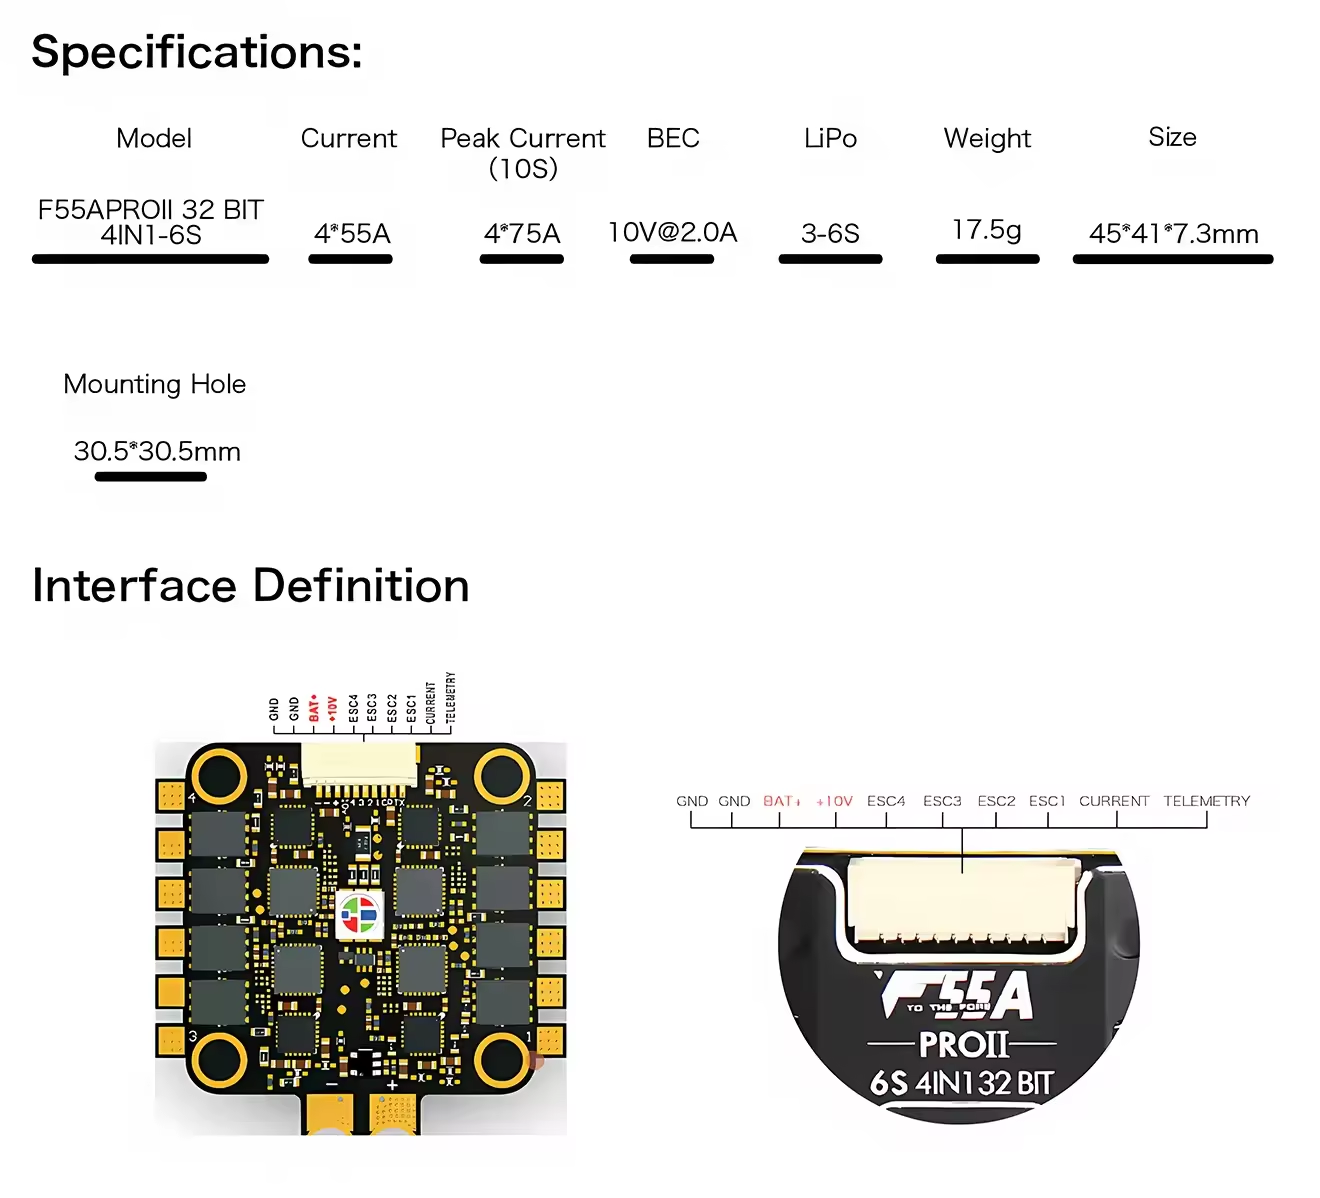
F55A ProII AM32 4-in-1 ESC mit BEC. Speziell für Freestyle-Rigs mit 3–6S ausgelegt, liefert pro Kanal eine Dauerstromstärke von 55 A sowie eine kurzzeitige Spitzenstromstärke. Ausgestattet mit einer Gasregelauflösung von 2000 Hz und Bluetooth‑Echtzeit‑Tuning. Kostenloser Versand ab 80 $ – plus exklusive Jubiläumsgeschenke! Erleben Sie Profi‑Steuerung dank branchenführender Anti‑Jitter‑Technologie.
$7 Rabatt auf Bestellung $109+
$25 Rabatt auf Bestellung $399+
$ 75.12
$117.99
-36% 4.9 | 303Verkauft
Optionen (1)
Add-ons
Sparen Sie bis zu $7.26 im Bundle auf Zubehör — rüsten Sie Ihr Setup günstiger auf.
 T-HOBBY F7 HD 2‑6S Flugcontroller 30,5×30,5 für 5‑Zoll‑FPV‑Renn‑DrohnenF7 30.5x30.5 HD$56.09 Speichern $6.23
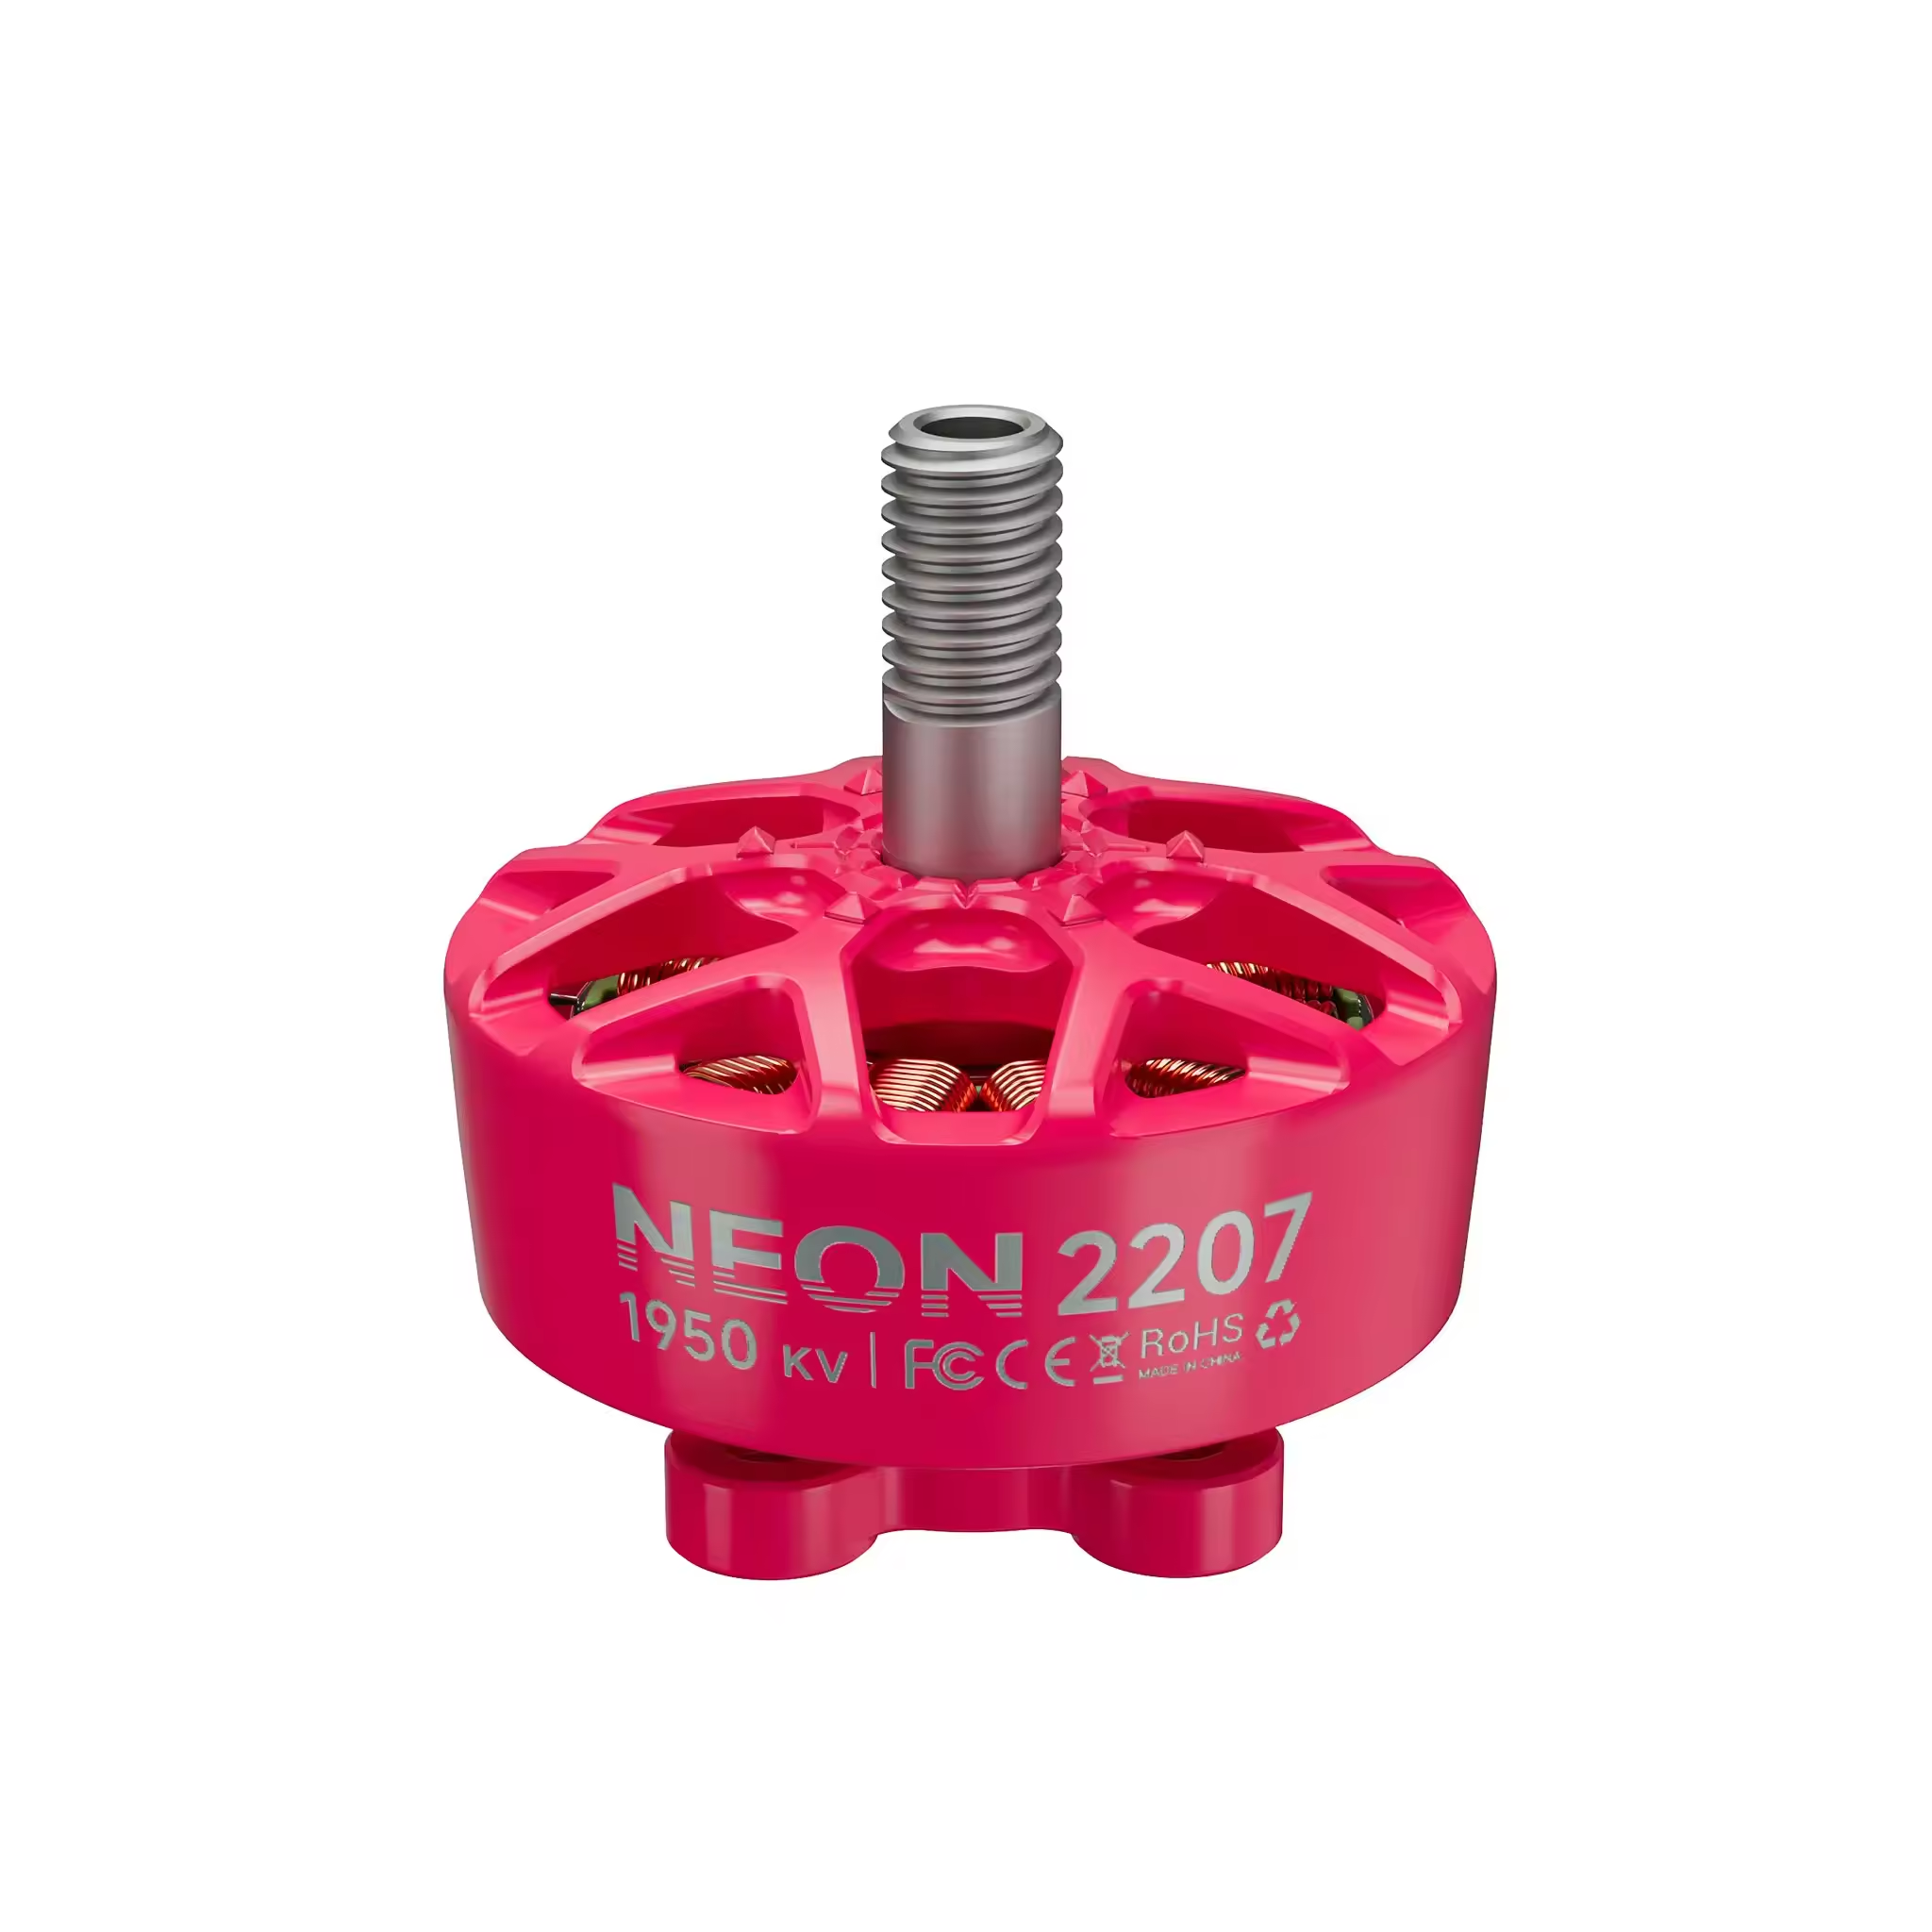
 MEPS SZ2207 V2 FPV-Motor – sanfte, lineare Leistung und stabiler Schub | 1750KV/1950KV/2750KV für 5‑Zoll‑Renn‑Drohnen1950KV / Fluorescent Green$11.87 Speichern $1.03



Auf Lager
Erwartete Lieferung Versand in 48 Std. nach Bestellung.

- Kostenloser Versand | Für Bestellungen über 99 $
- 2 Jahre Garantie | Sorglose 48-monatige Garantie
- Einfache Rückgabe und Umtausch | Rückgabe innerhalb von 15 Tagen
- Professioneller Support | 24-Stunden-Reaktion

Top-Highlights
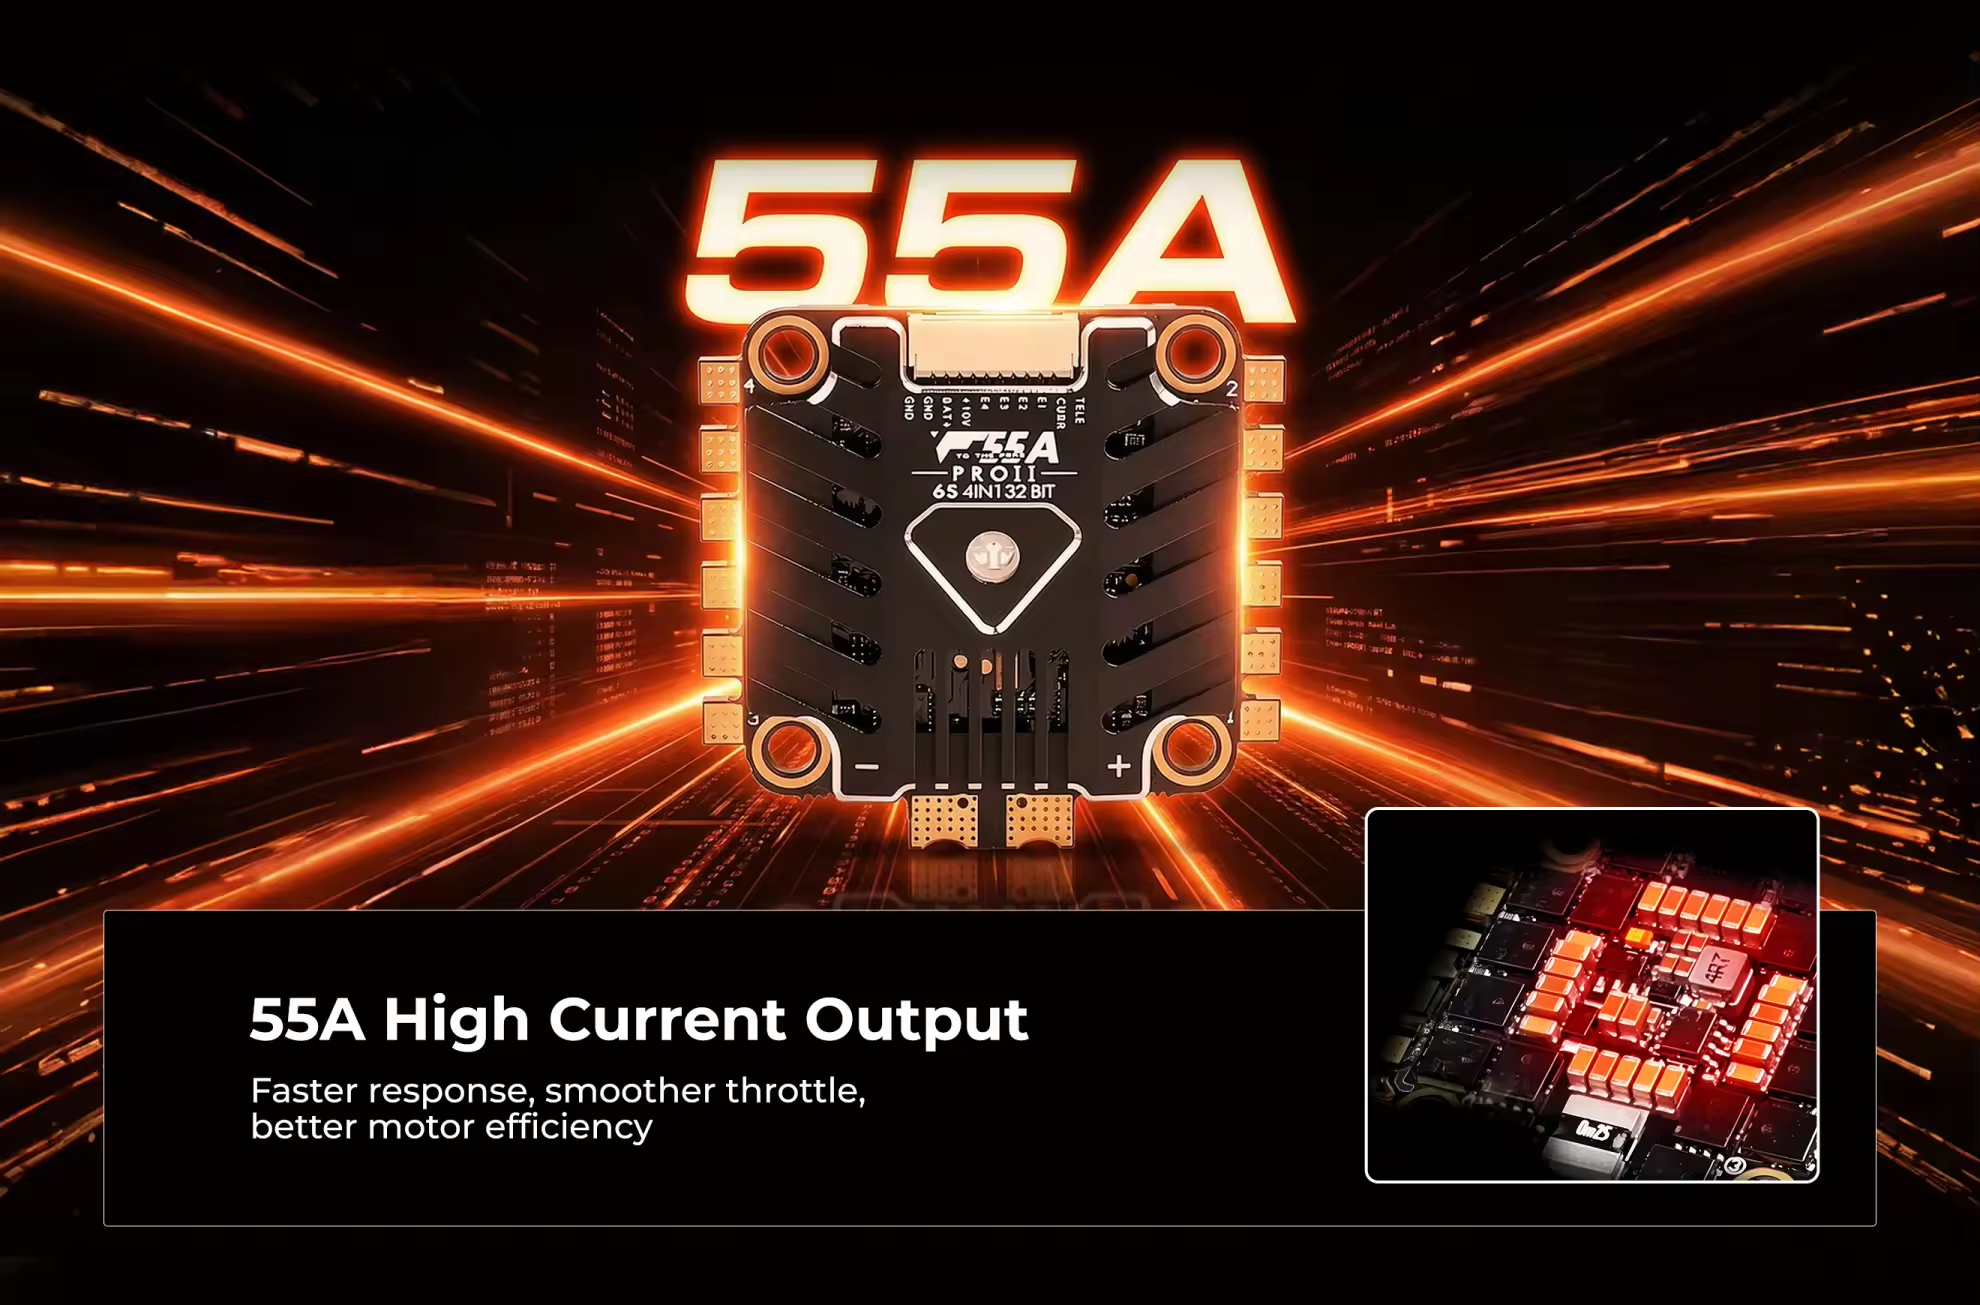
- Ein kontinuierlicher Stromausgang von 55 A mit Unterstützung für 3–6S‑LiPo‑Zellen liefert stabile Leistung für leistungsstarke FPV‑Konstruktionen.
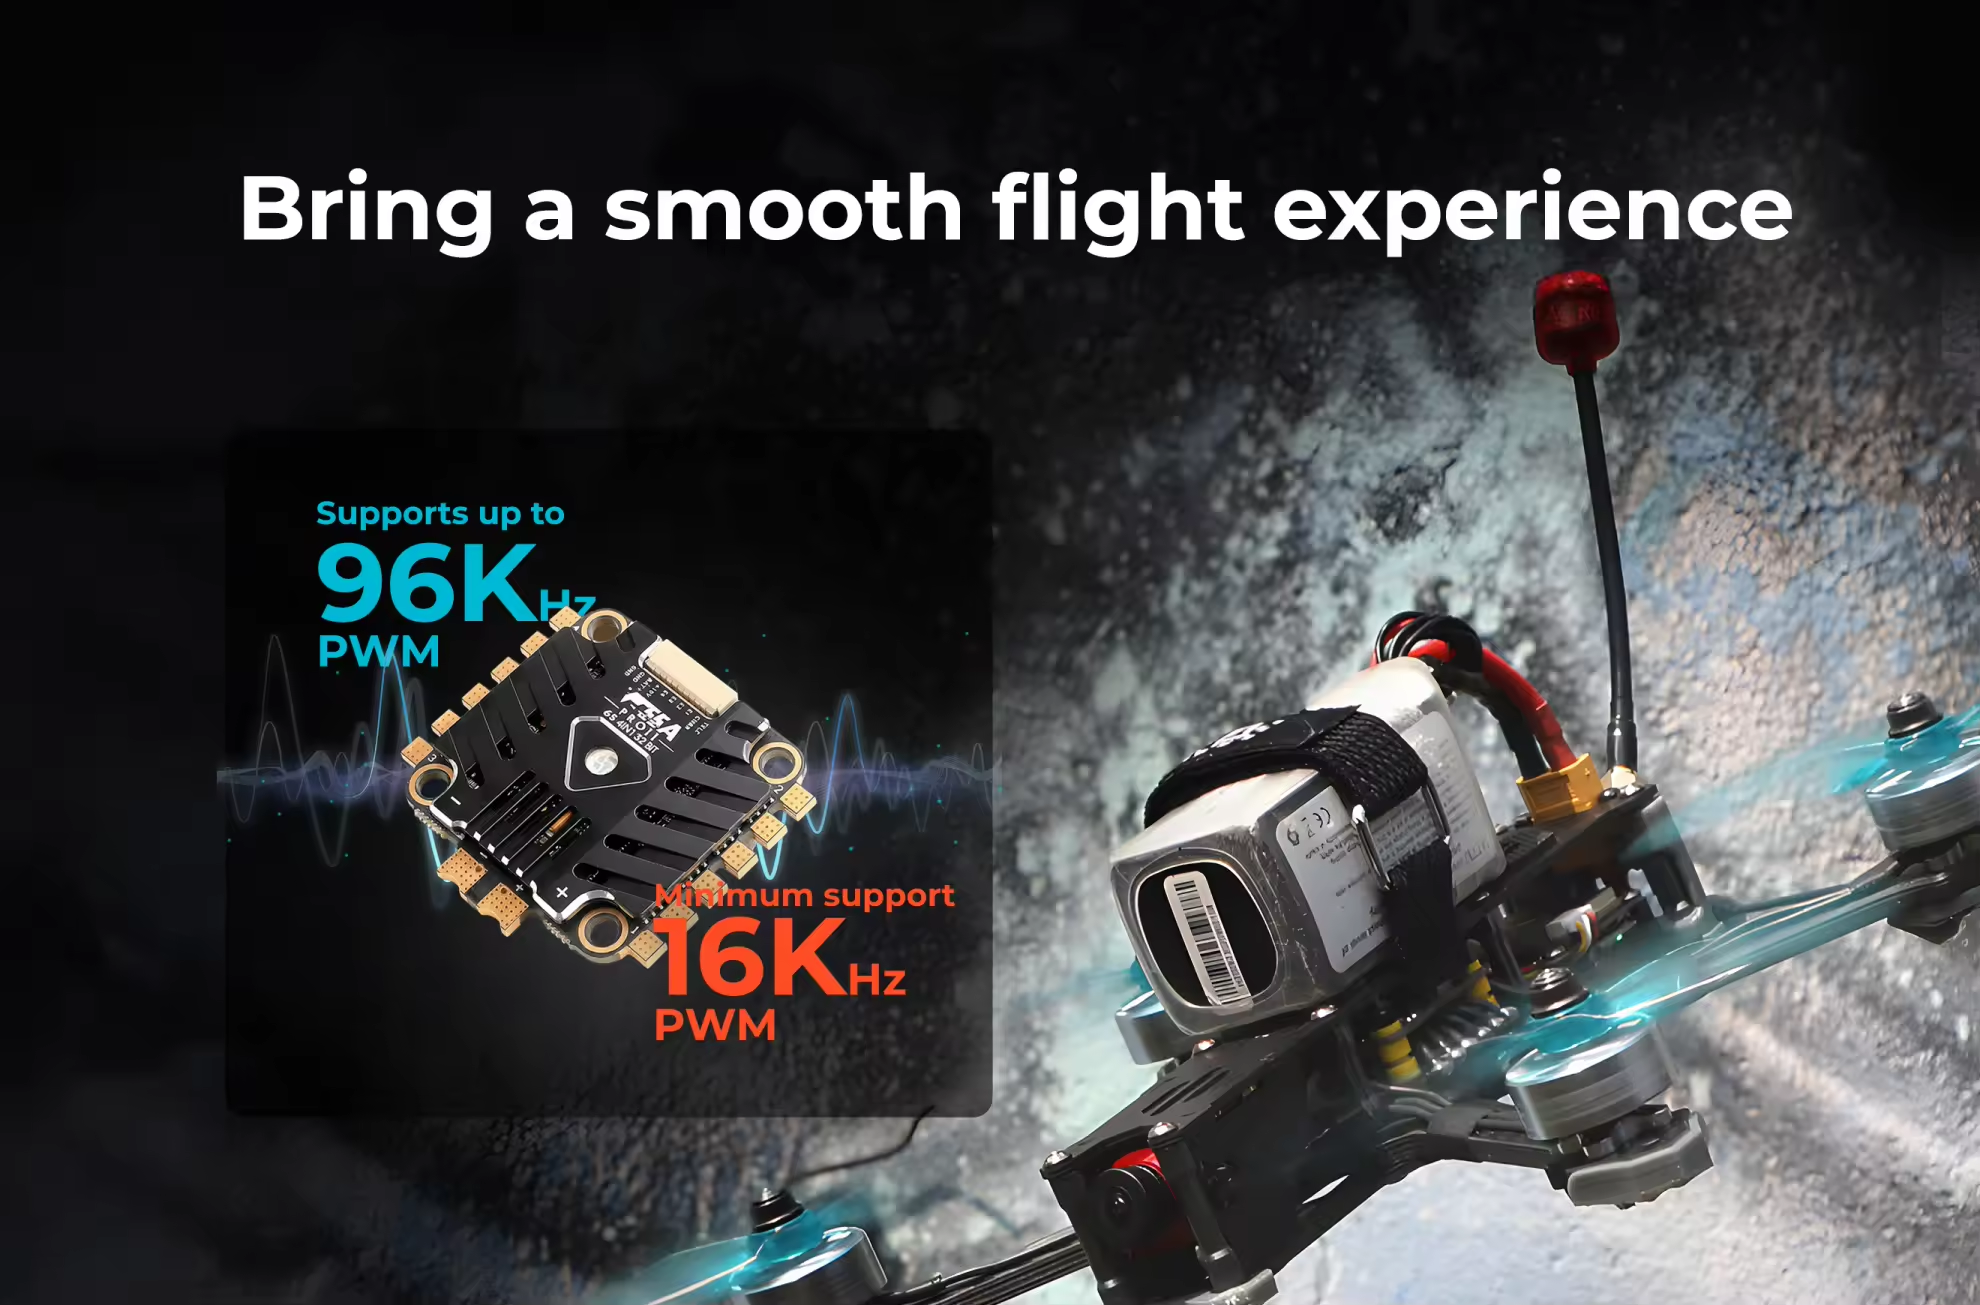
- Die AM32-Firmware sorgt für eine schnelle Reaktion, eine sanfte Gasannahme und hervorragende Motorkompatibilität.
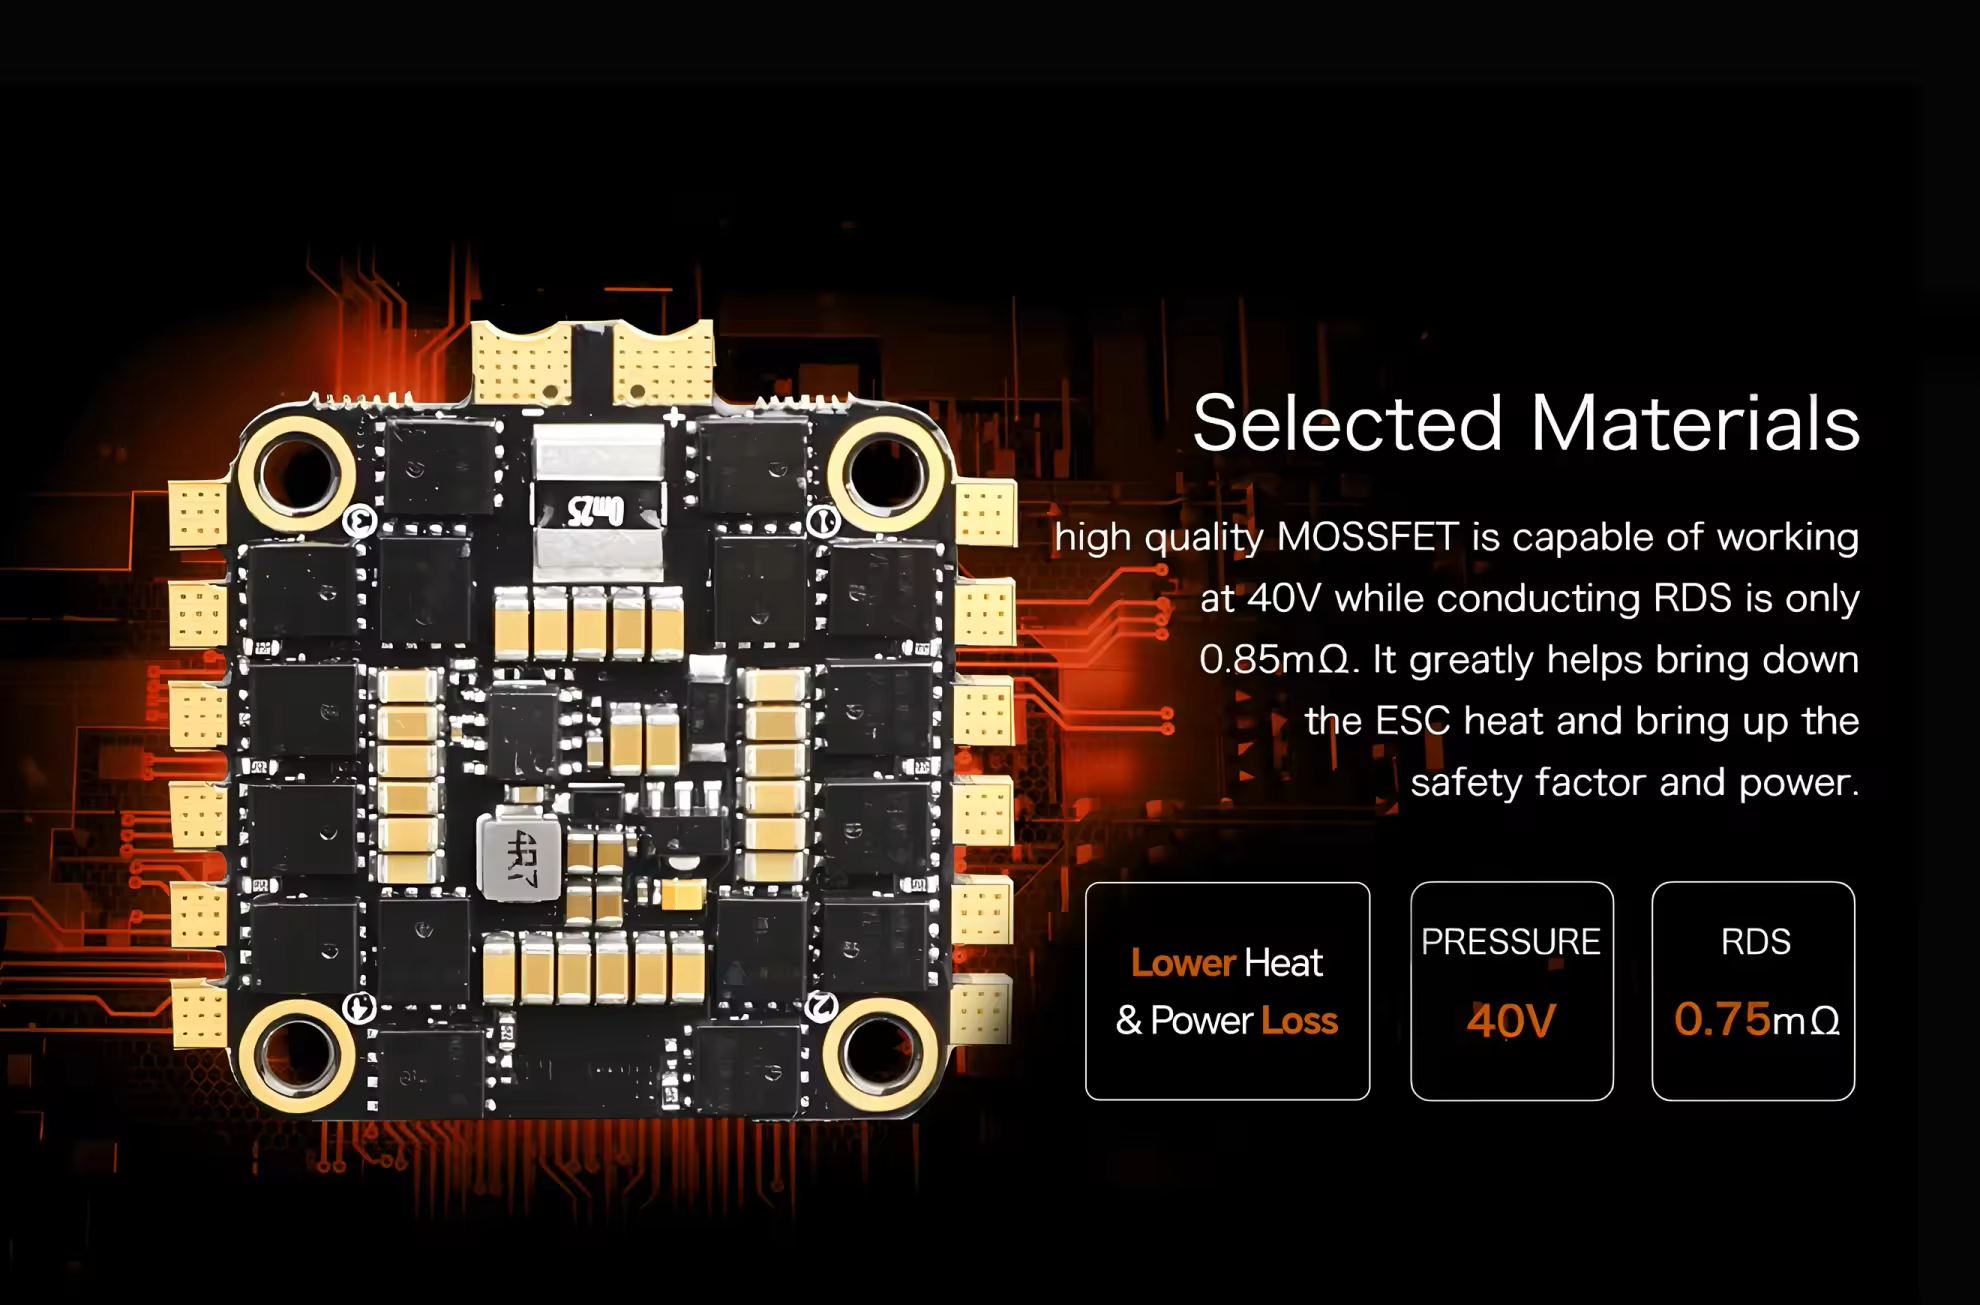
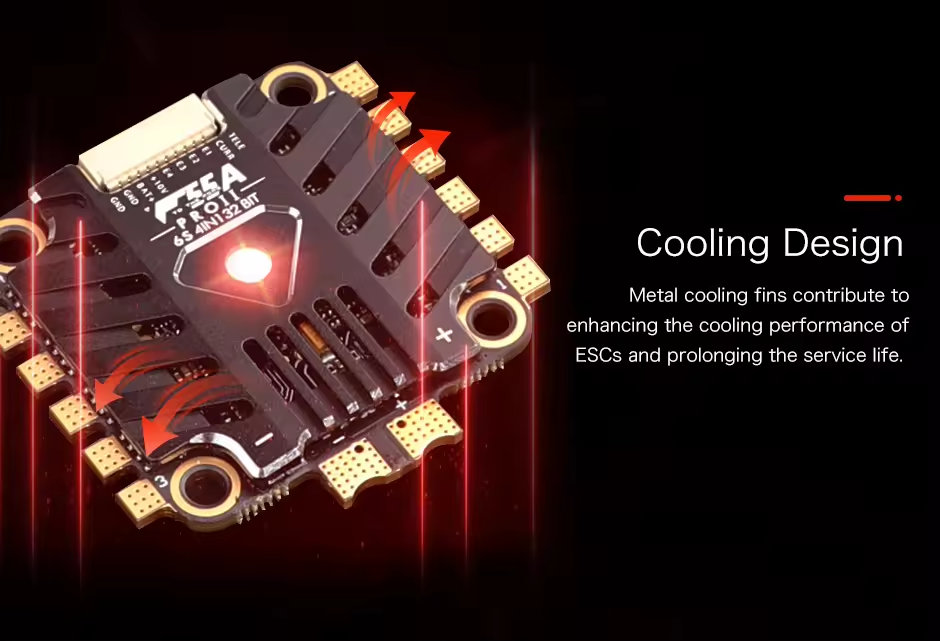
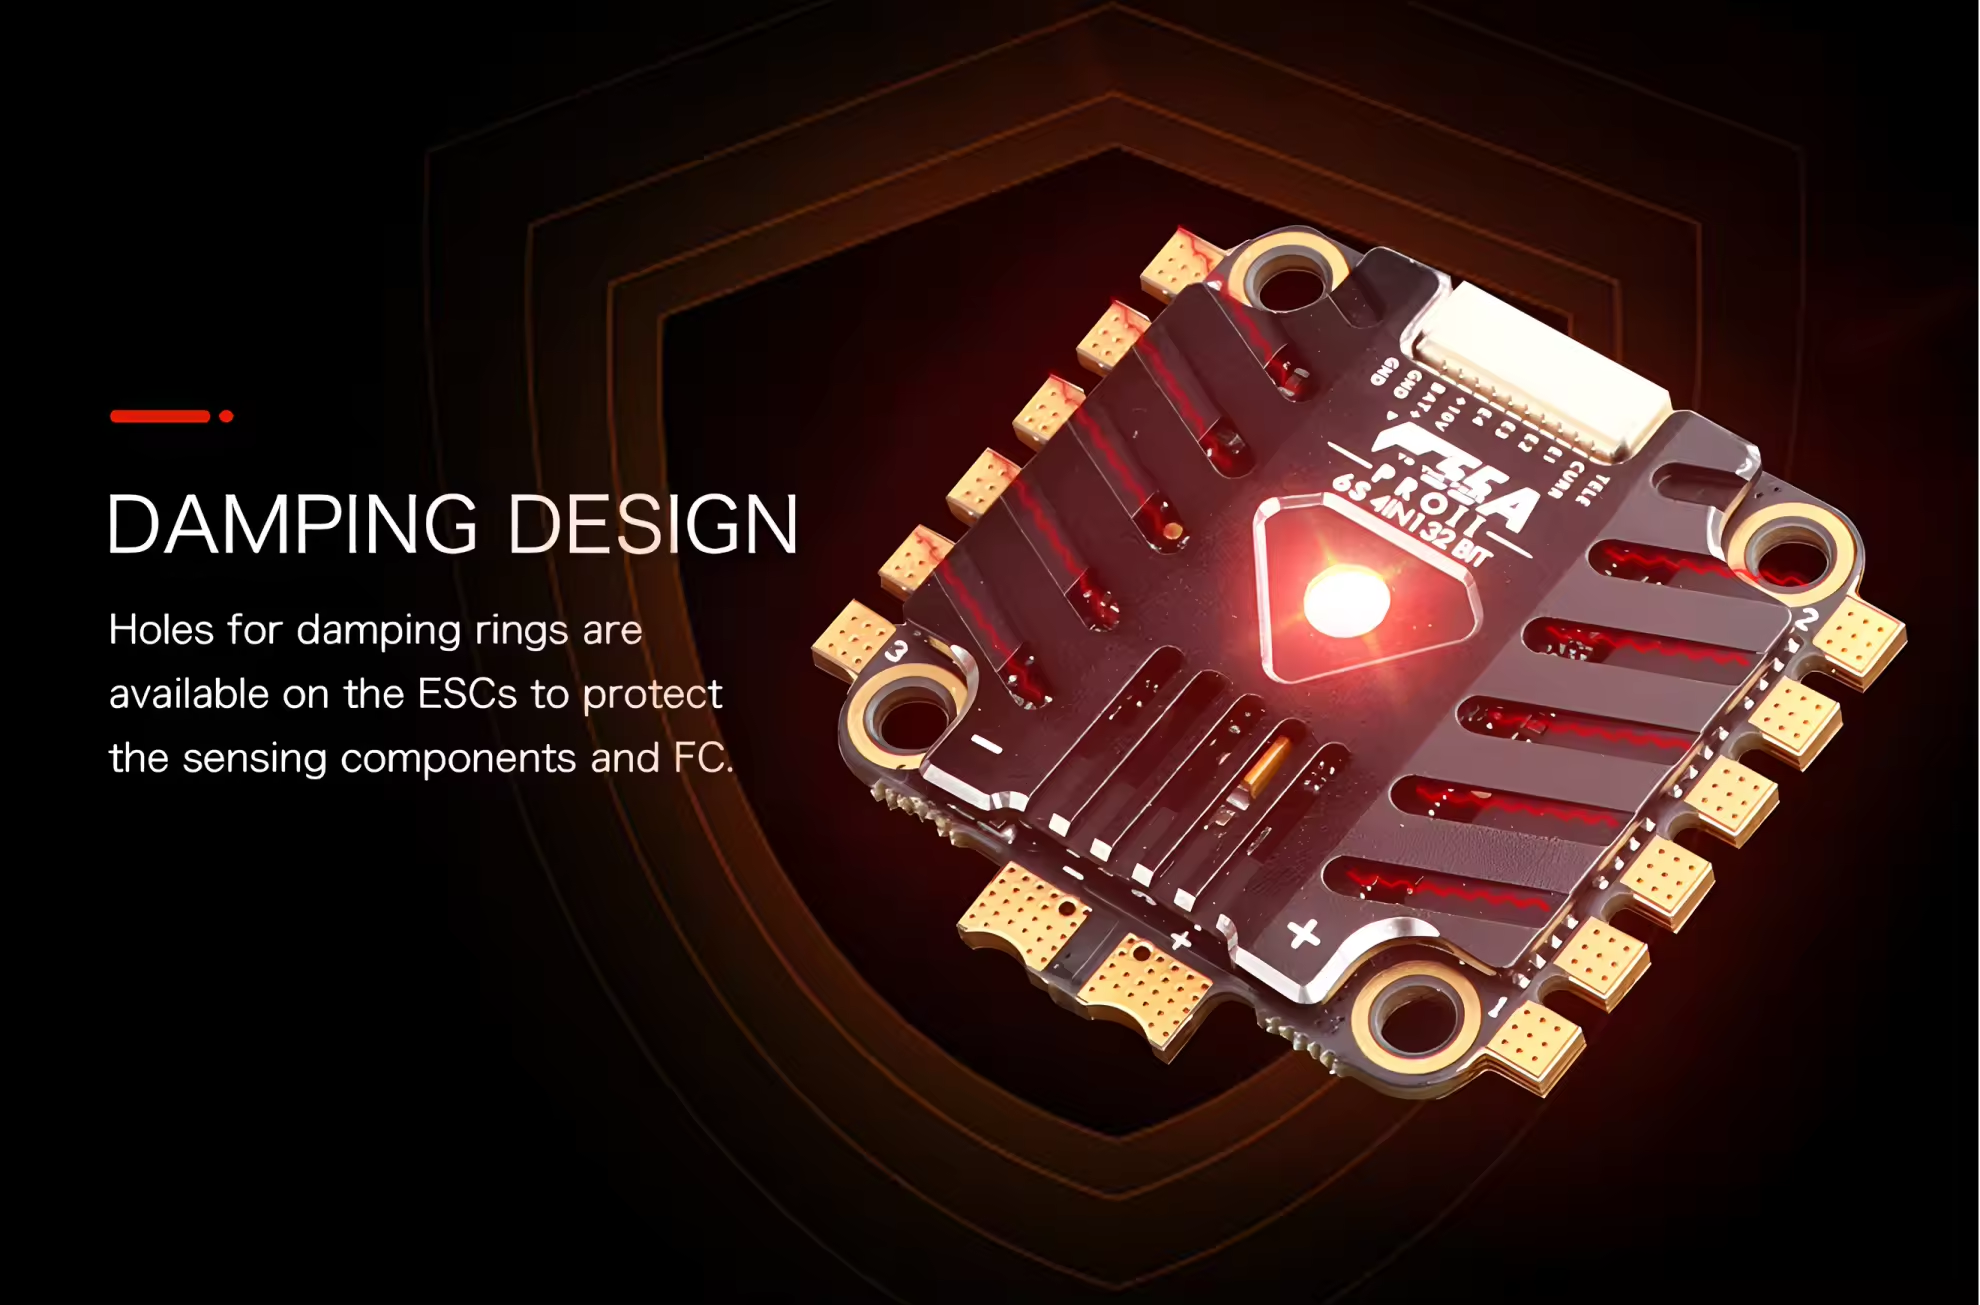
- Hochwertige MOSFETs und eine optimierte Leiterplatten‑Layout‑Gestaltung verbessern die Wärmeabführung und die Langzeitzuverlässigkeit.
- Das integrierte BEC liefert eine stabile Stromversorgung für Flugsteuerungen und Peripheriegeräte und verringert so die Verkabelungskomplexität.
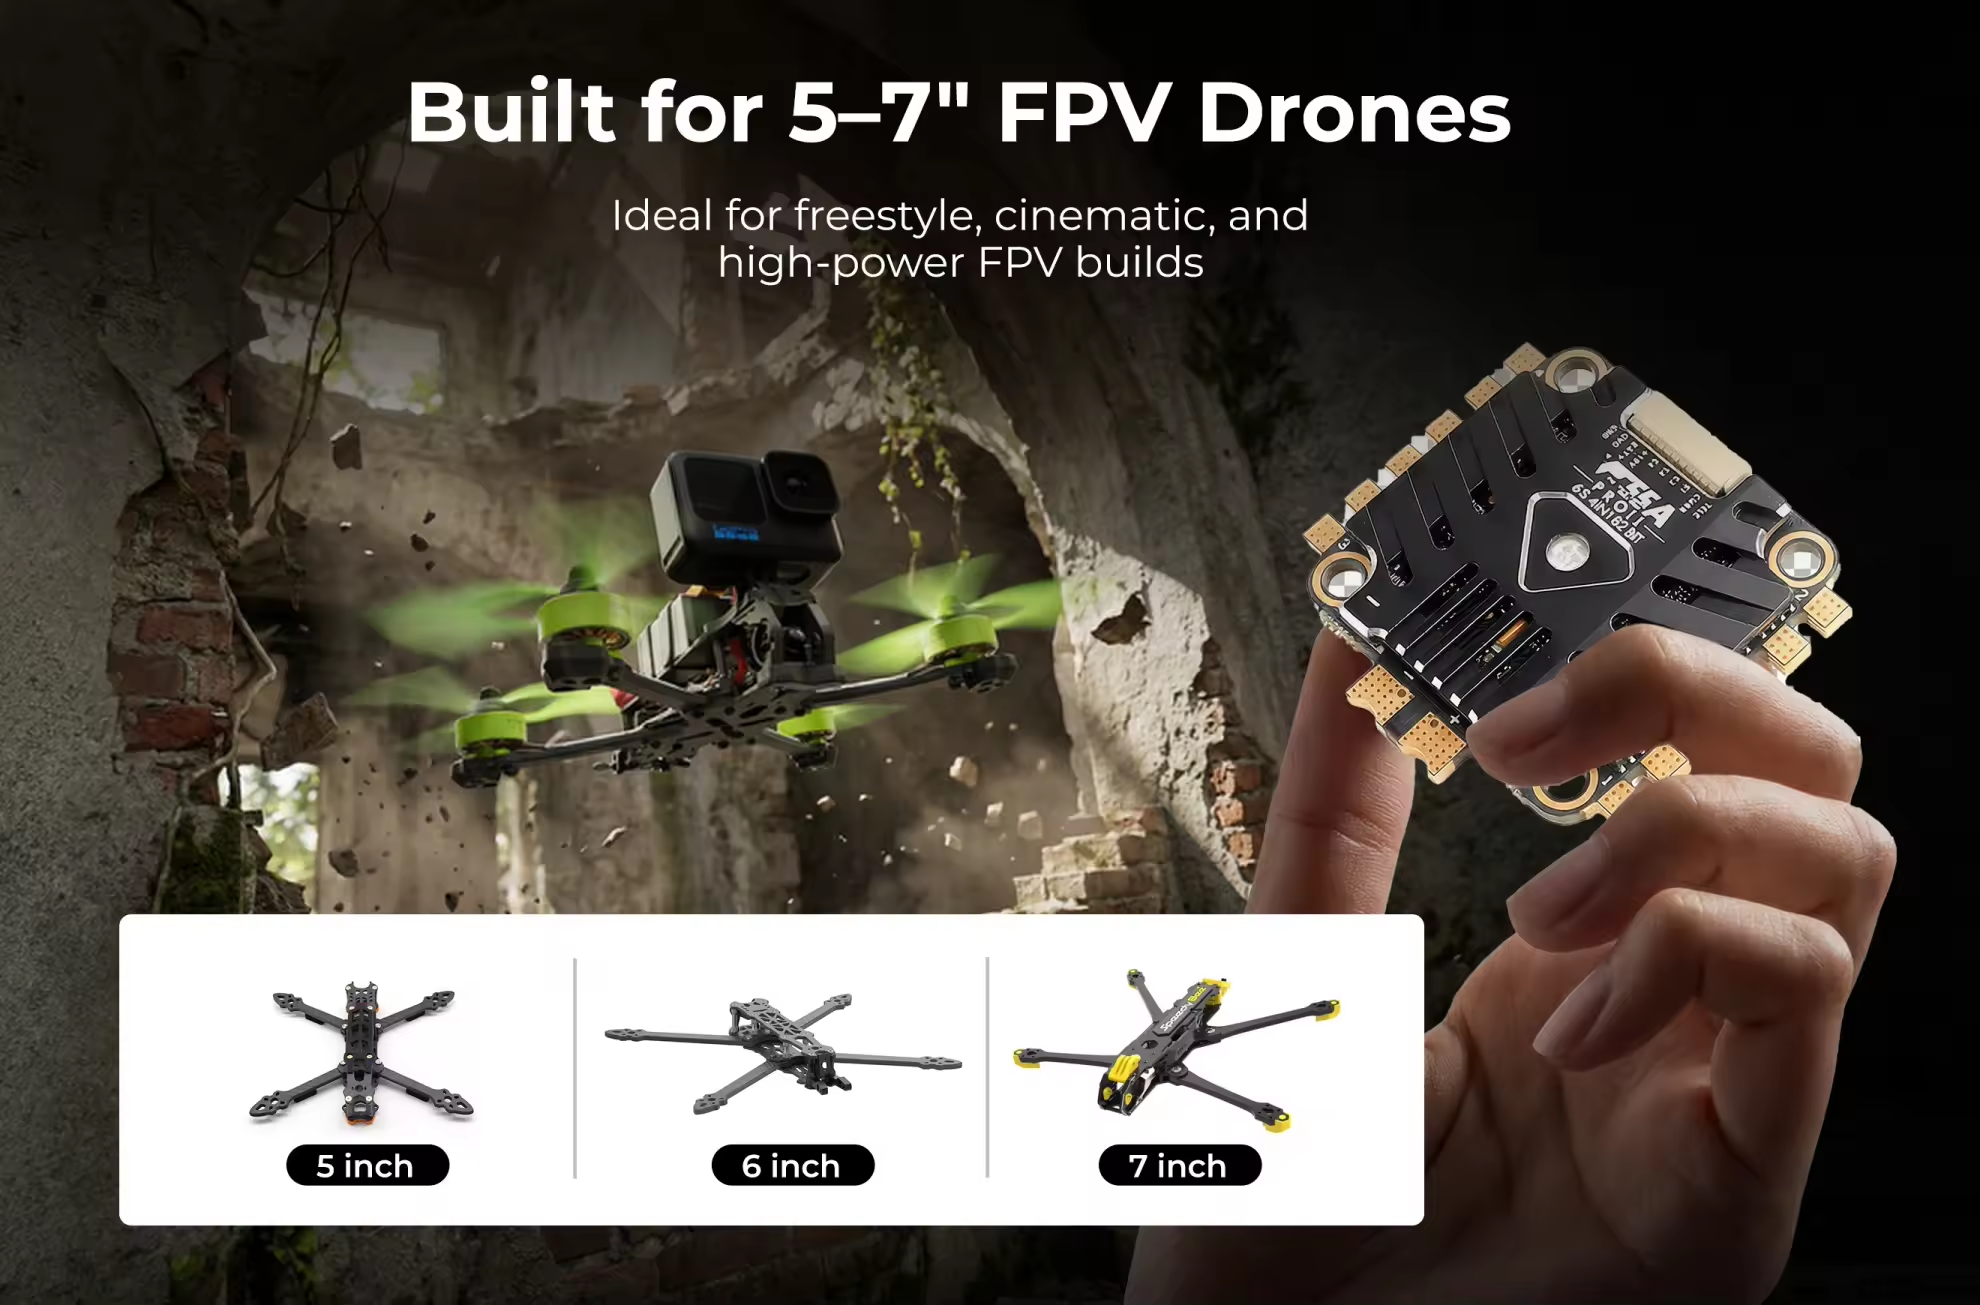
- Entwickelt für 5–7-Zoll-FPV-Freestyle- und Kameradrohnen, die hohe Ströme und hohe Lebensdauer erfordern.

Zahlung | Jede Bestellung, die Sie bei uns aufgeben, ist sicher & geschützt 
Teilen
 Verifiziert